












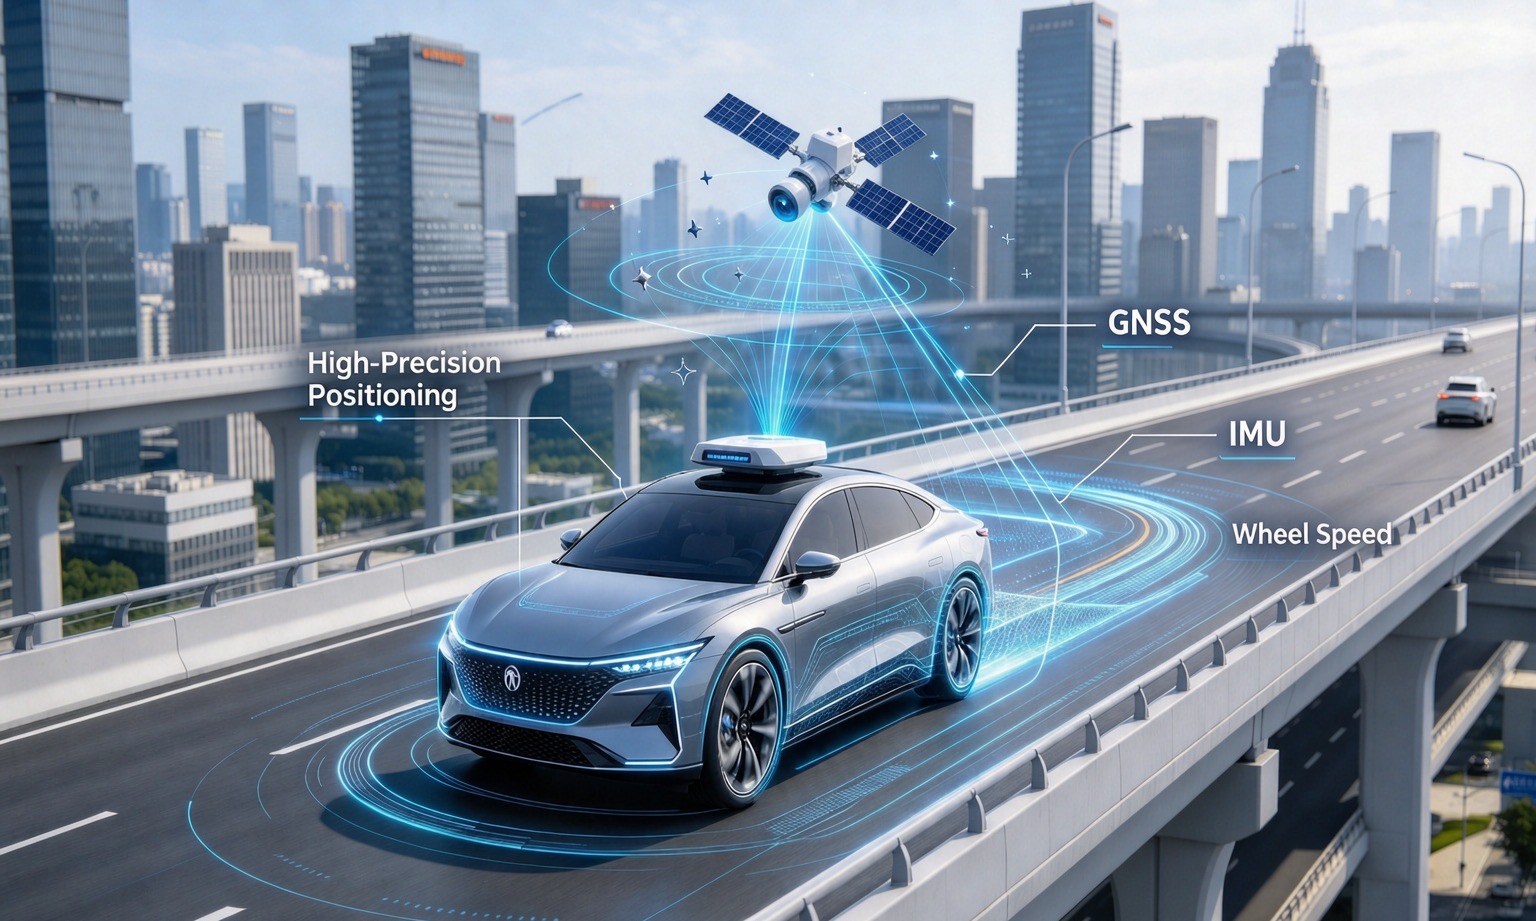
Kameralar ve lidar bir soruya çok iyi cevap veriyor: etrafımda ne var. Yine de bir aracın hareket etmeden önce cevaplaması gereken üç soruya — haritada neredeyim, gövdenin hangi yöne işaret ettiğini ve aslında ne kadar hızlı gittiğimi — yanıtlamıyorlar.
GNSS IMU tekerlek hız füzyonun işi budur ve tünelin altında bir şeyler ters gidene kadar yığının en az dikkat çeken kısmıdır. Bu, entegrasyon tarafından yazılır: her sensörün ne için yetkili olduğu, her birinin sessizce başarısız olduğu ve programın karar vermeden önce tartışmayı sonuçlayan testler.
GNSS IMU Tekerlek Hız Füzyonu: Üç Sensör, Üç Tür Gerçek
Çoğu takım üç sensörü de tanımlayabilir. Daha az kişi her birinin neyde otorite olduğunu söyleyebilir ve bu ayrım, bir füzyon tasarımı ile aynı kutuya bağlanmış üç cihaz arasındaki farktır.
| Sensör | Otoriter | Oran | Başarısız |
|---|---|---|---|
| GNSS / RTK | Dünya'daki mutlak konum | 1–10 Hz | Gökyüzünü kaybetmek ya da yansımalar almak |
| IMU | Dönüş hızı ve özgül kuvvet | 100–200 Hz | Kendi önyargısını drift'e entegre etmek |
| Tekerlek hızı | Lastikten geçen mesafe | CAN üzerinde 20–100 Hz | Lastik kaydığında rotasyon raporu |
O sensörü sütun okuduğunuzda mimari kendini yazıyor: bir sensörün sürüklenmesi yok ama sürekliliği yok, diğerinin sürekliliği var ama referansı yok, biri ise henüz toprağı doğrudan ölçüyor ve neredeyse hiçbir maliyeti yok.
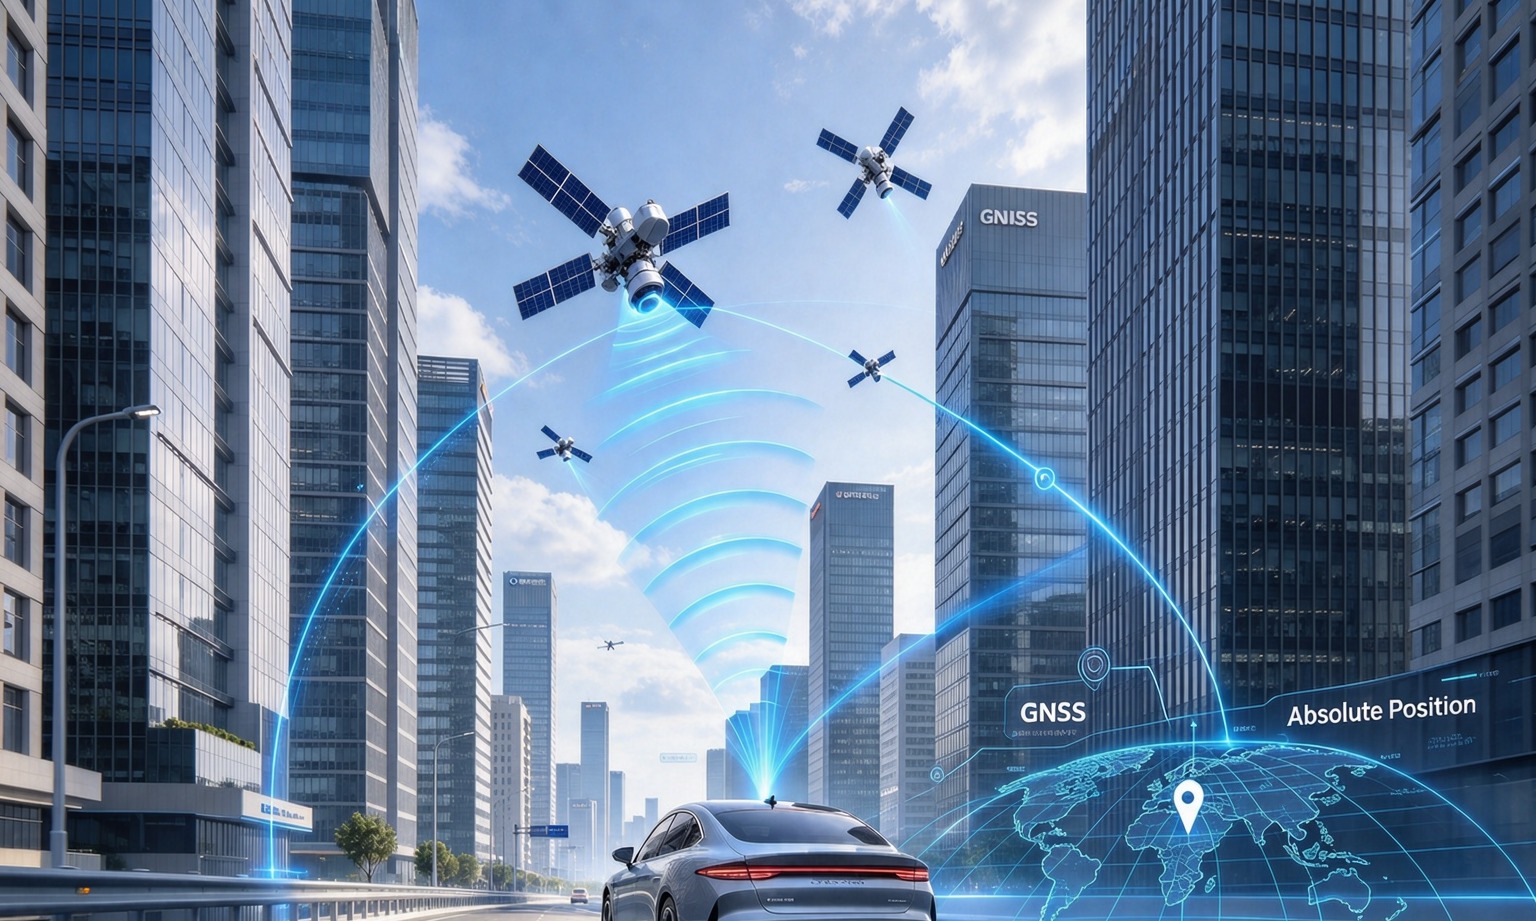
GNSS: "Burada"nın nerede olduğunu bilen tek sensör
GNSS, daha önce orada olmadan nerede olduğunuzu söyleyebilen tek sensördür. Diğer her şey bir varsayımdan başlar; GNSS gezegenden başlar.
RTK düzeltmeleriyle santimetre seviyesinde mutlak konum sağlar ve mekanizma açıkça belirtilmeye değer çünkü arıza modlarını daha sonra açıklar: bilinen bir koordinattaki referans istasyonu mevcut atmosfer ve yörünge hatasını ölçür, bunu düzeltme olarak gönderir ve alıcı bunu çıkarır. Düzeltme, onu taşıyan bağlantı ve antenin gökyüzü görünümü kadar iyidir — bu yüzdenRTK PPK'ya karşısonradan işlem için önemlidir, ancak hareket eden bir araca yardımcı olmaz.
İki özellik rutin olarak yanlış okunur. İlki hızdır: 1–10 Hz normaldir, yani iki sabit mesafe arasında araç yarım metre boyunca 50 km/s hızla gidebilir ve bu boşluğu doldurması gereken bir şey gerekir. İkincisi, doğruluk rakamının belirtilen koşullar altında bir dağılımı tanımladığı, her anda verilen bir vaat değil. Kentsel bir kanyonda elde ettiğiniz pozisyon genellikle yansıyan sinyallerden hesaplanan temiz görünümlü bir çözümdür; bu, çıkışta hiçbir uyarı vermediği için bariz bir sabitleme kaybından daha kötü. Bunun mekanikleri şu şekilde ele alınmıştırKentsel konumlandırmada çoklu yolu hafifletme.
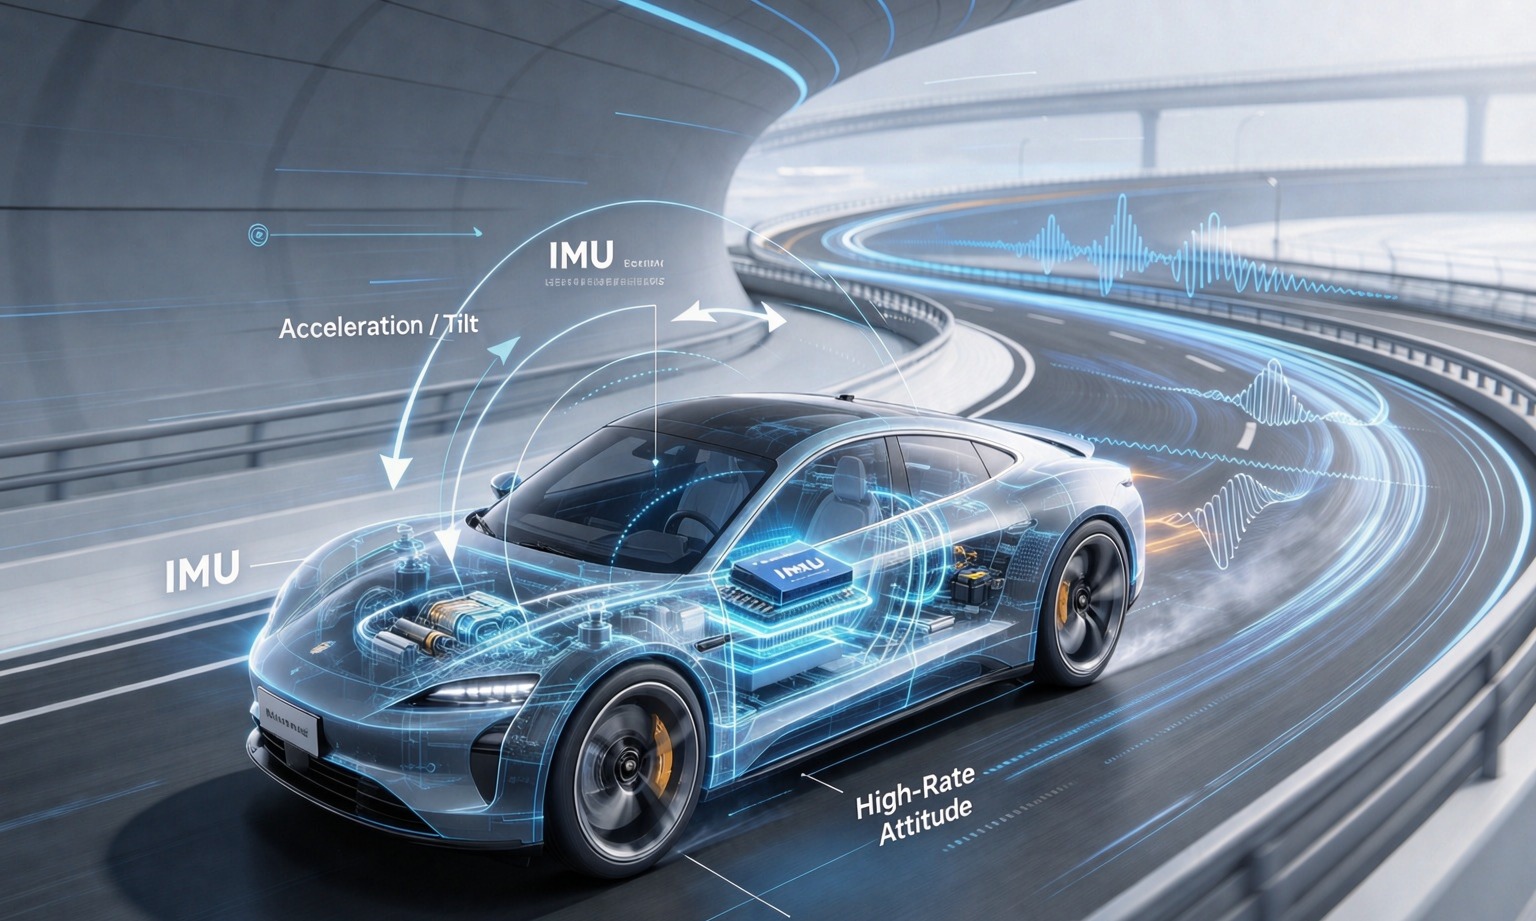
IMU: Hızlı, akıcı ve saniyeler içinde yanlışlıkla
IMU, gövdenin son on milisaniyede ne yaptığını bilen tek sensördür. Bir jiroskop dönme oranını, bir ivmeölçer belirli kuvveti ölçür ve her ikisini birleştirmek önce duruş, sonra hız, ardından yönlendirilebilecek kadar pürüzsüz kısa vadeli bir pozisyon verir.
Ayrıca en çok güvenilen sensördür: çıkışı asla bozuk görünmüyor. Ne bir yarış kesintisi, ne uyarı bayrağı, ne de zıplama. Ray sadece yoldan hafifçe uzaklaşıyor ve ne kadar uzağa giderse o kadar mantıklı görünüyor.
Aritmetik karmaşık değildir. 0.5°/s kalıntı önyargıya sahip bir jiroskop, hiçbir şey düzeltmezse on saniye sonra 5° yönlendirme hatası üretir ve bundan sonra gidilen her metre yanlış yöne yerleştirilir. Ivmeölçer de aynı sorunu daha ince bir şekilde yaşar: sürekli ivmelenmeyi eğimden ayırt edemez, bu yüzden filtrenin hangisinin hangisi olduğunu anlaması için GNSS veya tekerlek hızına ihtiyacı vardır.
Veri sayfaları kafa karışıklığına yol açar çünkü atalet özellikleri üç birimden oluşur. "3 saniye centimetre seviyesinde, 10 saniye metre seviyesinde olmak" bir pozisyon ifadesidir ve kelimesi kelimesine alınabilir. "Uydu kaybından sonra %5 içinde hata" genellikle alınan mesafenin bir yüzdesidir — iki kilometrenin %5'i yüz metredir. Her ikisi de aynı kısım için geçerli olabilir; Farklı soruları yanıtlıyorlar.
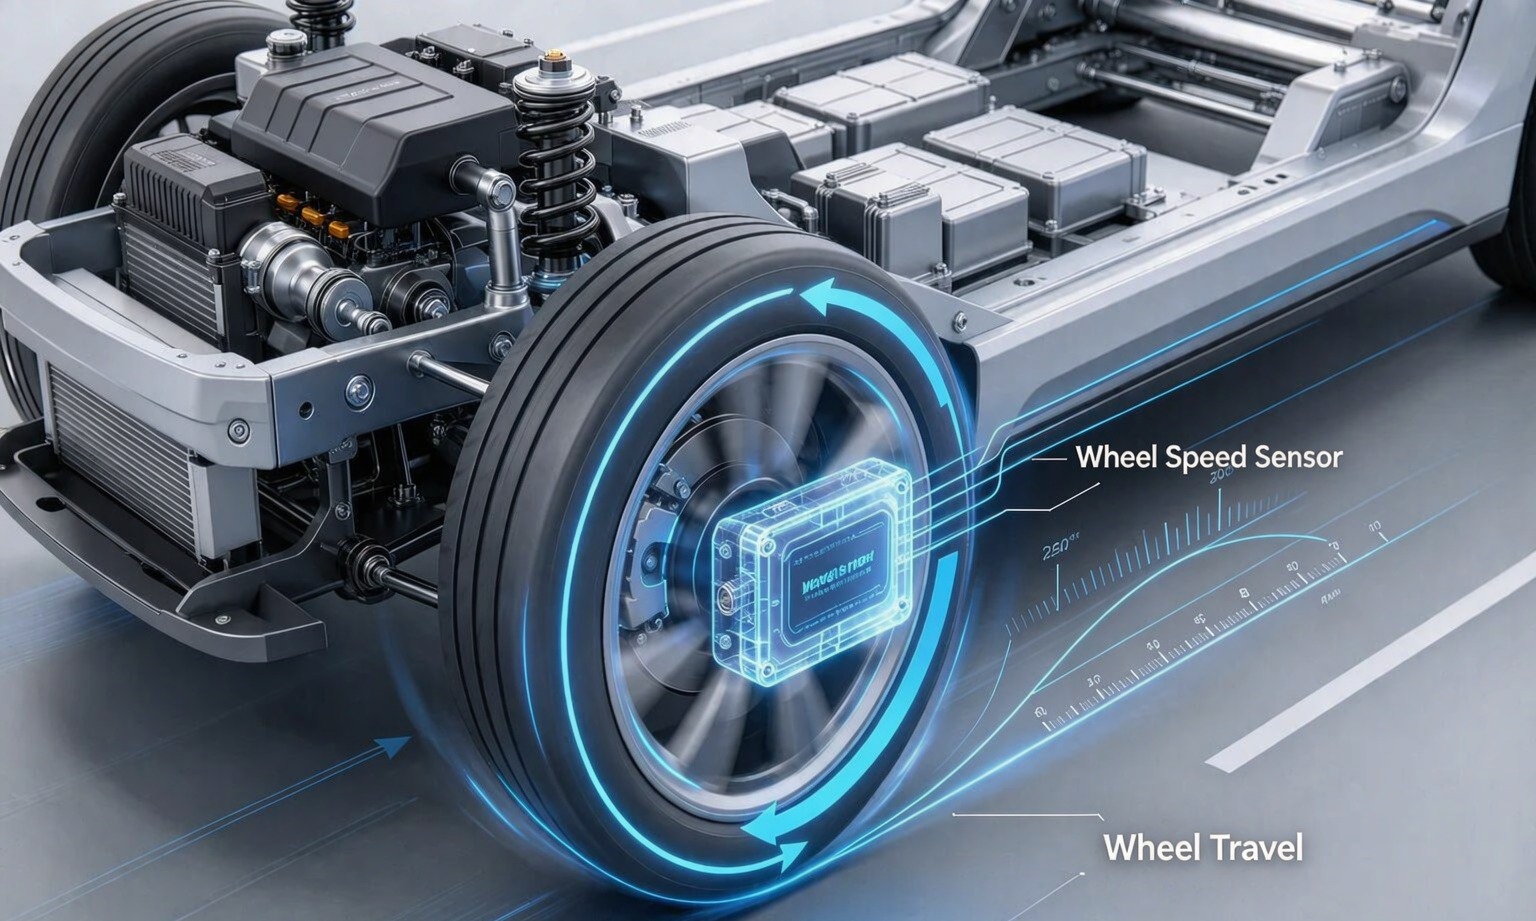
Tekerlek Hızı: Kimsenin Sahip Olmadığı En Ucuz Gözlemci
Tekerlek hızı, yola temas yoluyla mesafeyi ölçen tek sensördür — RTK'nin bir santimetr kıtlığında önemsiz bir şey, bu yüzden gözden kaçırılır.
Çözünürlüğü çoğu insanın düşündüğünden daha iyi. 48 dişli halka ve 2 m yuvarlanan çevreyle, bir darbe yaklaşık 4 cm yol kat eder ve saniyede onlarca kez yürürlük hızında gerçekleşir — tam da GNSS Doppler'ın en zayıf olduğu yer. Ayrıca filtreye bir ölçek referansı verir: bağımsız bir mesafe ölçümü olmadan, atalet çözümündeki ölçek hatası ancak GNSS dönerse düzeltilebilir.
Zayıflığı da aynı derecede basit. Bir tekerlek hız sensörü dönüşü bildirir, hareketi değil. Frenlemede, buzda, çakılda veya kilitli tekerlekle dönme ve hareket durur, hata küçük değildir — aracın tam hızı olabilir. Bu yüzden faydalı sinyal dört tekerlek hızıdır, bir ortalama araç hızı değil: sol ile sağ arasındaki fark, filtreye bir şeyin kaydığını söyler.
Sonra çoğu projeyi belirleyen entegrasyon gerçekliği var. Üretim araçlarında, dört tekerlek hızları zaten şasi busunda mevcuttur ve bu hızlar ABS veya ESC kontrolörü tarafından yayımlanır. GNSS alıcısında yaşamıyorlar ve bizim modülümüz dahil bir GNSS+INS modülü onları okumaz. Tekerlek hızı ayağı, CAN üzerinden füzyon katmanında veya alan kontrolcüsünde kendi gecikmesi ve ölçeklendirmesi ile birleştirilir. Bir tedarikçi modülünün "tekerlek hızını sigortaladığını" söylerse, adil soru hangi konnektörden geldiğidir.
Üçü Gerçek Bir Araçta Nasıl Bir Uyduruldu
Füzyonun kendisi göze batmayan bir şey: IMU ile yüksek hızda tahmin veren, güvenilir bir çözüm geldiğinde GNSS ile düzelten ve aradaki tekerlek hızını kısıtlayan bir filtre. Araçlar arasında değişen şey, hangi sensörün çözümü anında taşıdığıdır.
| Durum | Çözümü taşımak | Ne izlenmeli? |
|---|---|---|
| Açık otoyol | GNSS, RTK tarafından düzeltildi | Pek bir şey değil; Bu kolay dava |
| Kentsel kanyon | IMU, GNSS aralıklı olarak geri döner | Geçerli görünen yansıtılan düzeltmeler |
| Kısa tünel | IMU artı tekerlek hızı | Portalda yeniden giriş hatası |
| Uzun tünel veya yeraltı | Tekerlek hızı, IMU bozulması | Ölçek faktörü ve yön sapması |
| Düşük hız manevrası | Tekerlek hızı ve yön kaynağı | Yön 0 km/s hızda var olup olmadığı |
| Düşük sürtünmeli yüzey | IMU, tekerlek hızı azaltılmış | Kayma algılama, kayma varsayımı değil |
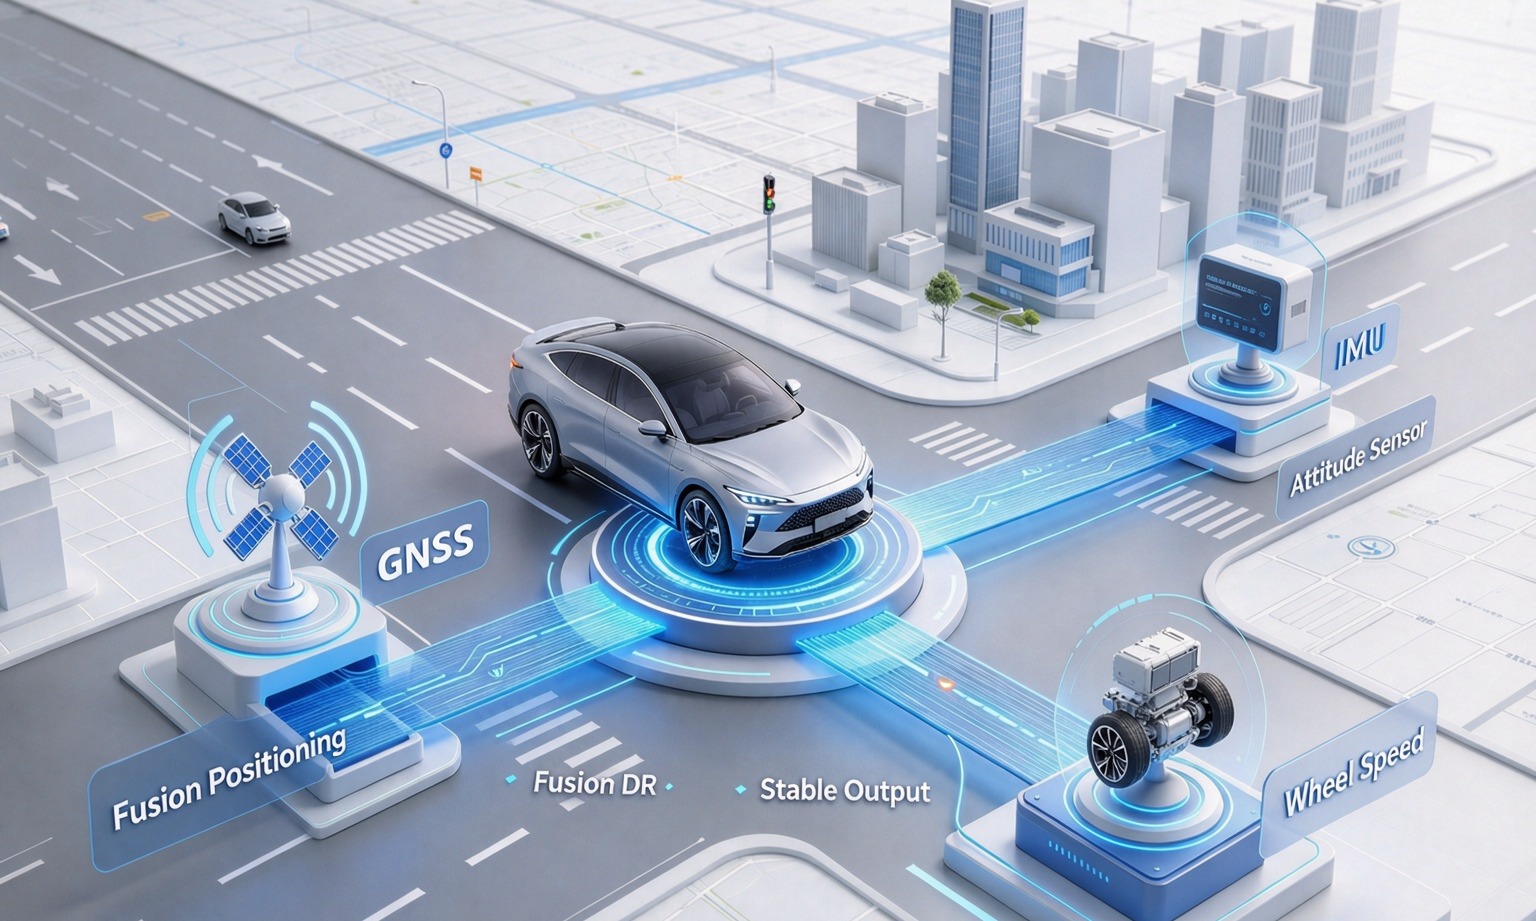
Bir Bacak Eksikse Ne Kırılır
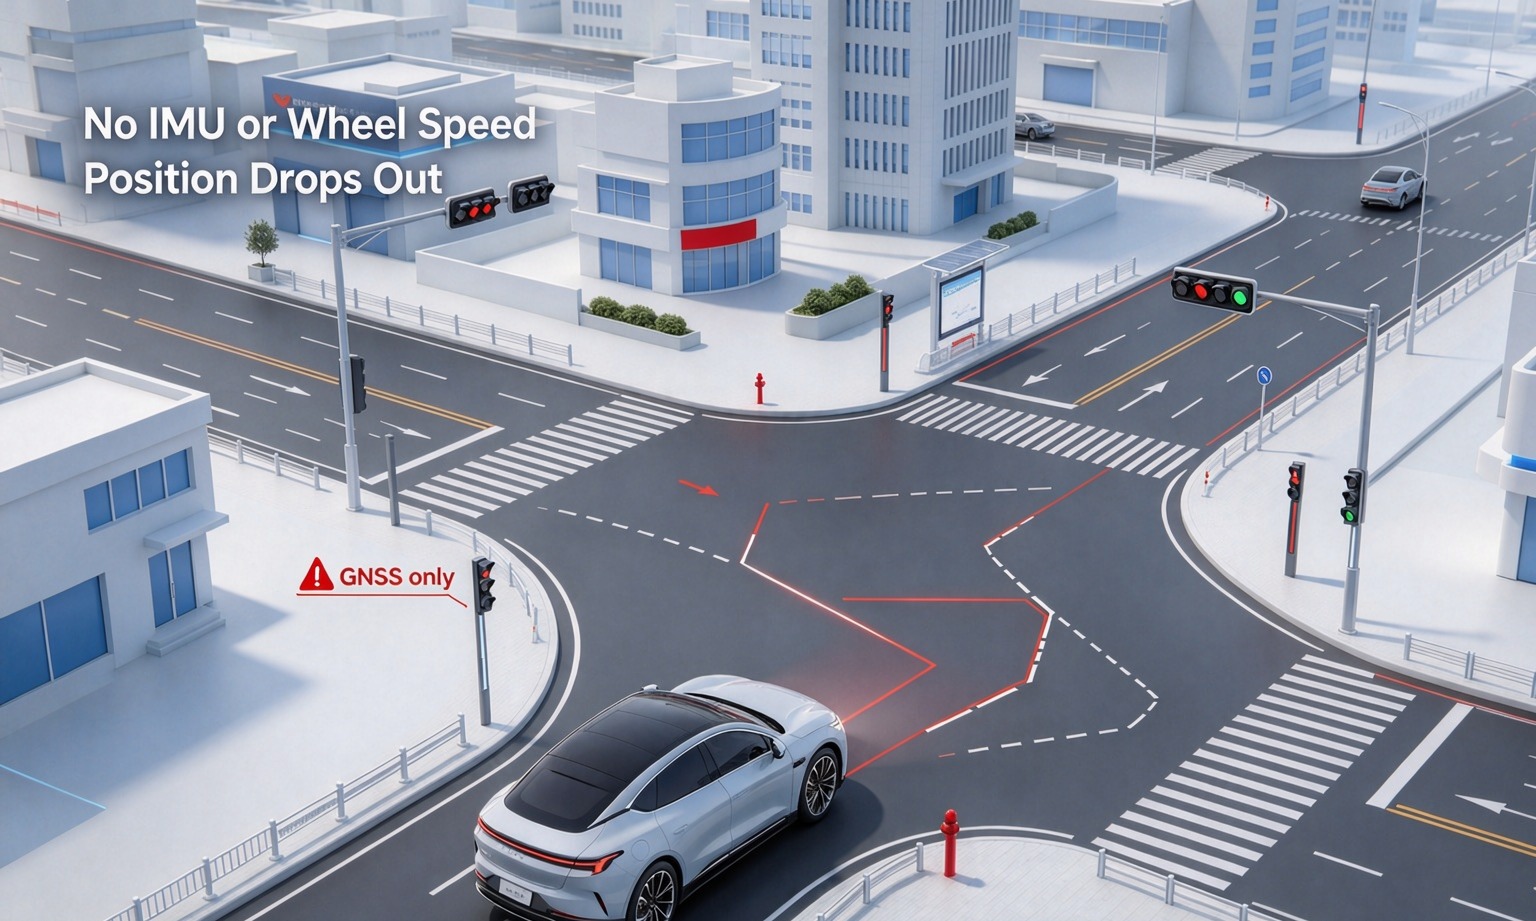
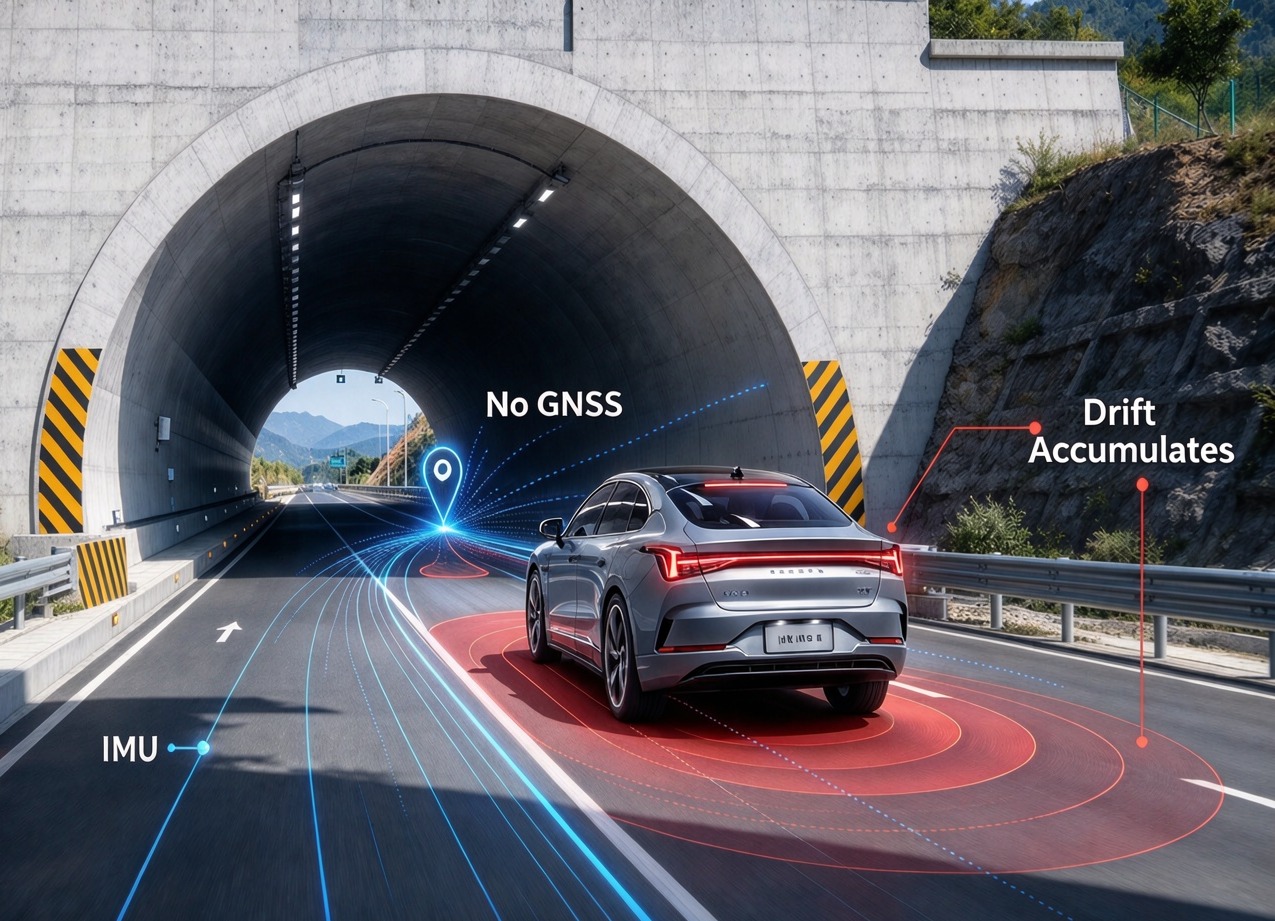
Bir sensörü çıkarmak, ne yaptığını görmenin en hızlı yoludur; Bu üç imza, bir logdan teşhis edilebilecek kadar farklıdır.
Sadece GNSS: noktalardan oluşan bir pist
5–10 Hz'de çıkış, arada hiçbir şey olmayan bir dizi konumdur. Hızda bir virajda, çağlar arasındaki boşluk bir kord olurken şasi bir yay boyunca hareket eder. Bir tünele girdiğinizde hiç çıkış yok, bu yüzden kontrolcü durur veya geri verilir — doğru davranış ve bu konfigürasyonun sürücüsüz gönderilmesinin sebebi.
Sadece IMU: kibarca bükülen bir pist
Bu tehlikeli olan, çünkü çalışan bir sistem gibi görünüyor. Pozisyon düzgün kalıyor, tutum makul ve hata tek bir uyarı işareti olmadan büyüyor. Bir tünele yüz metre girdiğinizde araç, sistemin inandığı yerden bir şerit uzakta olabilir ve güven tahmini hâlâ kabul edilebilir görünüyor.
Sadece tekerlek hızı: yön dışı mesafe
Tekerleklerin ne kadar döndüğünü biliyorsun, başka hiçbir şey yok. Ne yön işareti, ne mutlak referans var ve bir lastik çekiş bozulduğu anda mesafe, tekerlek yerden ne kadar hızlı döndüğüne göre yanlış olur. İyi bir gözlemci ve kötü bir navigatördür.
En Çok Gördüğümüz Beş Entegrasyon Hatası
Hiçbiri algoritma problemi değildir; Hepsi veri sayfası incelemesinden sağ çıktı ve araçta göründü.
- Kol kolu bir çizimde yaşıyor, arabada değil.Anten arka aksın 1,2 m önünde oturursa, sistem antenin konumunu bildirir, aksın değil ve aşağıdaki her kontrolör ofseti devralır, ta ki biri gerçek yapıda ölçüne kadar.
- Yuvarlanan çevre lastik veri sayfasından gelir.Bu rakam, nominal basınçta boş bir lastik içindir. Yüklü yarıçap, aşınma ve basınç onu yaklaşık yüzde olarak değiştirir, bu kilometrede 10 m — uzun bir tünelde bir aracı şeridinden çıkarmaya yetecek kadar. Ölçün: aracı ölçülmüş bir çizgide on tekerlek deviriyle döndürün.
- Bir araç hızı dört tekerlek hızı yerine ortalama bir araç hızıydı.Ortalama ile sol-sağ farkını ortadan kaldırıyor, ki bu elinizdeki tek ucuz kayma göstergesi.
- Zaman hizalanması damgalı değil varsayılır.GNSS, PPS kenarı ile 1 Hz'de gelir; tekerlek hızları CAN'da 10–40 ms gecikmeyle gelir. 20 m/s hızda, 20 ms 40 cm hata demek, filtre ayarı kaldırılmaz.
- IMU, esnebilen bir şeye monte edilmiş.Rezonans veren bir braket veya hoparlör veya kompresöre yakın bir konum, titreşimi sahte bir ivmelenmeye dönüştürür ve bu pozisyona entegre olur. Sert, metalden metale, koşmanın izin verdiği kadar aksa yakın bir mesafe.
Üç Budadan İki Modül
Bir araç programı bizden bu yığının GNSS ve ataletsel yarısını istediğinde, seçim genellikle tünel kutusunun ne kadar hassasiyet gerektirdiğine bağlıdır. Aşağıdaki her iki bölüm çift amaçlıdır: gökyüzü açık olduğunda RTK, açık olmadığında atalet. Hiçbiri üçüncü ayakta — şasiye ait — iddia etmiyor.
JS-C8A — Çok Bantlı GNSS + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- 3 saniyelik sinyal kaybı: cm-seviyesi; 10 saniye: metre seviyesi
- Jirokop 250°/s, önverim 0.5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2.8 mm, BDS/GPS/GLONASS/Galileo
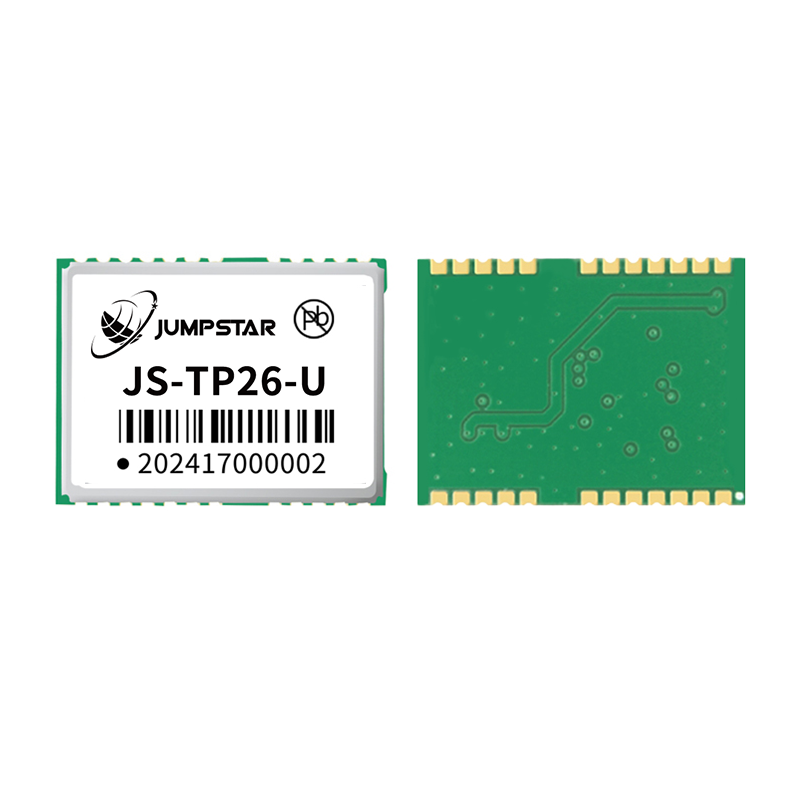
JS-TP26-U — L1+L5 GNSS + INS
- 135 kanal (L1: 75 + L5: 60)
- Tek uçlu H 1.0 m (L1+L5) / 2.5 m (L1)
- Altı eksenli MEMS; Kurulum yönü kısıtlaması yok
- 16.0 × 12.2 × 2.4 mm, 3 × UART
İki tane daha aynı ailede yer alıyor ve güç veya güncelleme hızının baskın olduğu zaman belirtiliyor:JS-RK26-U18–32 mA'da 10 Hz çıkış ve tek bantJS-RP26-U20 Hz'de. Dördü de aşağıda listelenmiştirÖlü hesaplaşma konumlandırma modülleri.
Bağlanmadan önce füzyonu nasıl test edilir
Bir laboratuvar testi modülün çalıştığını kanıtlar. Bu, üç sensörün aracınızda birlikte çalıştığını kanıtlamıyor. Üç ölçüm yeterli.
- Portal yeniden giriş hatası.Rotanızın gerçekten kullandığı tünelden geçin ve çıkıştan sonraki ilk düzeltmeyi ölçülen bir noktayla karşılaştırın. Ofseti metre cinsinden ve yönünü kaydedin, "kilitli kaldı" değil. İki tarafa da çalıştırın: bir yöne bağlı hata montaja veya jiroskopa işaret eder.
- Ölçülen döngüde ölçek faktörü.200 m düzlüğünü sabit hızda zamanlayın ve füzyon çıktınızın gösterdiği mesafeyi anketle karşılaştırın. Sonra ıslak veya çakıllı bir yüzeyde tekrar edin. Hata yüzeyle değişirse, tekerlek hız ağırlıkınız çok agresif olur.
- Ham kütükler, yirmi dört saat statik ve bir şehir koşusu.Statik testten konum dağılımı çizin, ardından tekerlek hızlarını üst üste bekleyin ve kentsel koşuda GNSS durumunu sabitleyin. Bize sorulan hemen hemen her "gizemli" sıçrayış, orada reddedilmesi gereken bir düzeltme ya da bir tekerlek kanalının karşı tarafıyla anlaşmazlık gösterdiğini gösteriyor.
Alıcıların En Çok Sorduğu Sorular
Bir modül üç sensörü de kaldırabilir mi?
Yol aracında değil. Bir GNSS+INS modülü iki ayakla kapsatılmaktadır; Tekerlek hızları şasi tarafından yayımlanır. Üçünü de reklam eden bir modül, tek bir soruyu ortaya çıkarır: Hangi konnektör tekerlek hız girdisini alır?
IMU gerçekten ne kadar süre santimetre tutabilir?
Santimetre seviyesinde bir MEMS ünitesi için yaklaşık üç saniye, sonra birkaç saniye daha metre sürer. Dakikalarla alıntılanan herhangi bir şey farklı bir miktarı — genellikle kat edilen mesafenin bir yüzdesini — tanımlar.
Çift antenli bir yönlendirme kaynağına ihtiyacımız var mı?
Eğer stack dururken, geri veya yavaş park manevrası sırasında gerçek bir yön gerekiyorsa, evet. Tek bir anten, sadece hareket halindeyken belirlenen yer üzerinde rota verir ve vücudun hangi yöne işaret ettiğini asla belirtmez. Karşılığında ikinci bir anten, bir baz ve montaj işi — kaplıçift antenli RTK yönü.
IMU iyiyse direksiyon hızı çabaya değer mi?
Evet, fiyatına göre: uzun korumada mesafe hatası bağlamanın en ucuz yolu ve yürüme temposunda çalışan tek giriş. Sadece tekerlek başına ve zaman damgası ile değer; yavaş bir otobüste ortalama hız, IMU'nun zaten bildiğinden çok az şey katıyor.
Bunların hiçbiri, dikkatli bir GNSS IMU tekerlek hızı füzyon tasarımının yerini tutmuyor, ancak tedarikçi görüşmesini özgün kılıyor. Daha geniş sistem görünümü için,Otonom araçlar için GNSSçevredeki mimariyi kapsar veGNSS reddedilen ortamlarda IMU füzyonufiltreye daha derin iniyor.
Bir araç için konumlandırma yığını mı inşa ediyorsun?
Rotayı, tünel uzunluklarını, şasi otobüsünü ve kontrolcünün ihtiyaç duyduğu doğruluğu anlatın. Bir modülün hangi iki bacağı taşıyabileceğini ve üçüncünün nereden geleceğini size söyleyeceğiz.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


