












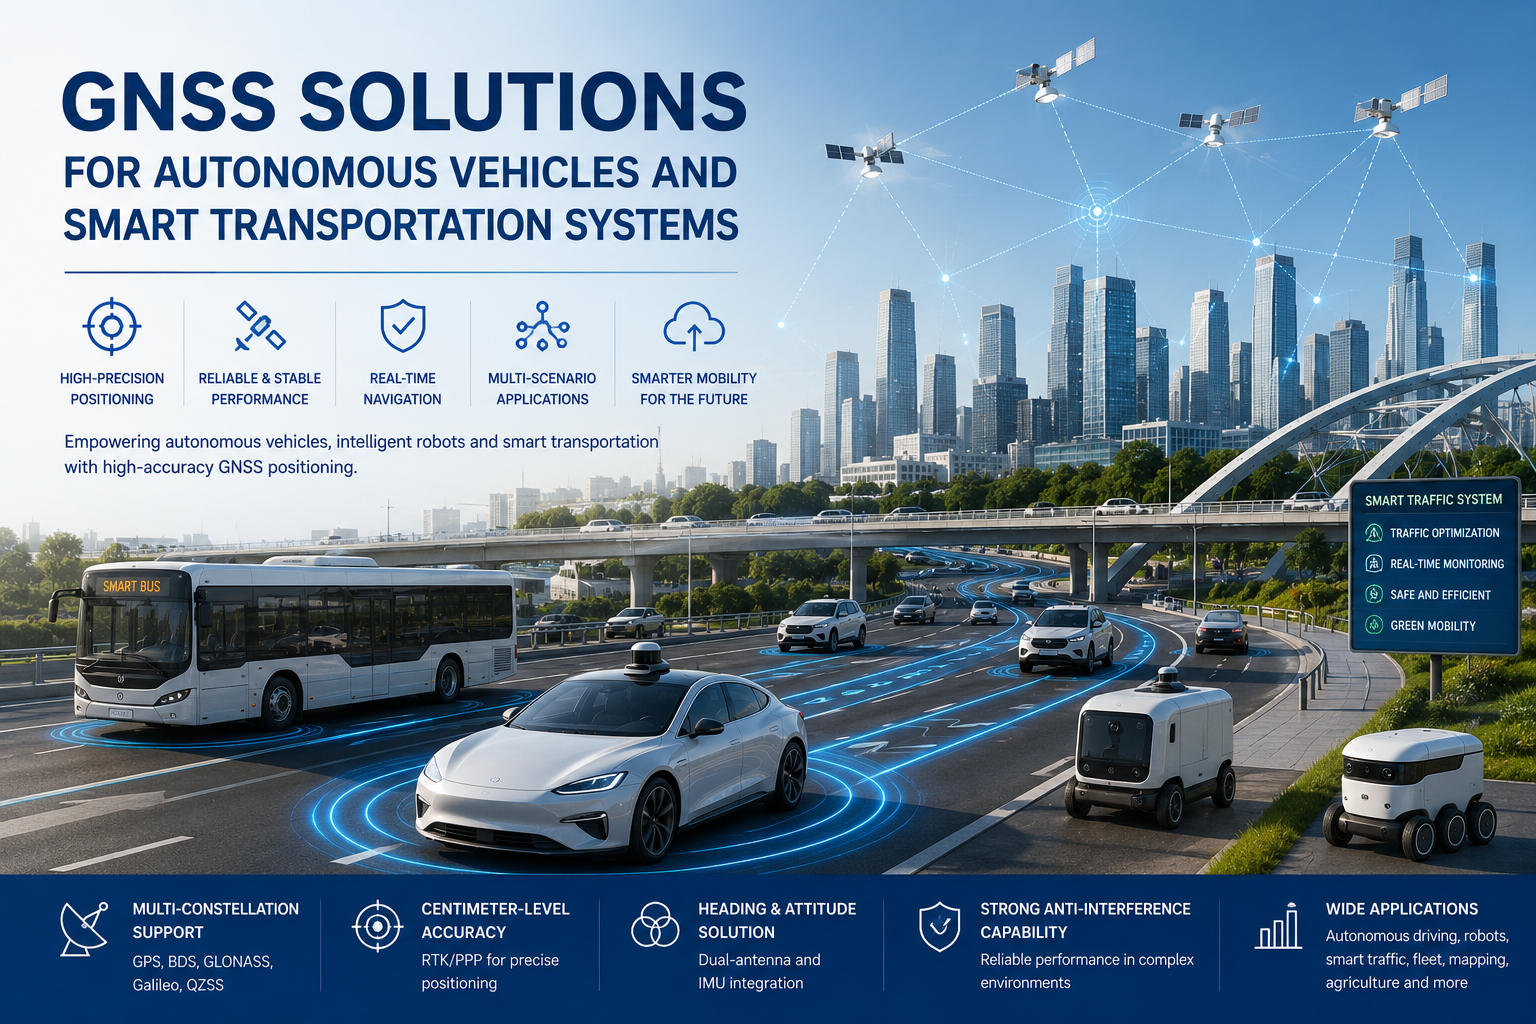
Otonom araçlar, otonom mobil robotlar (AMR'ler), otonom çim biçme makineleri, akıllı ulaşım sistemleri ve otomatik lojistik araçları, pilot projelerden ticari dağıtıma geçiyor. Bu platformlar nerede olduklarını, hangi yöne baktıklarını ve nasıl hareket ettiklerini — güvenilir ve gerçek zamanlı olarak bilmeli. Yaklaşık GPS koordinatları, bir robotun rotayı takip etmesi, bir traktörün tarlada sırayı tutması veya bir aracın kamu yolunda şeritte kalması için yeterli değildir.
Bu nedenle, yüksek hassasiyetli konumlandırma teknolojileri — RTK, çoklu takımyıldız ve çoklu frekans alım, çift anten başlığı ve IMU destekli navigasyon — otonom platformlar için standart yapı taşları haline geliyor.Otonom araçlar için GNSS çözümleriBu teknolojileri, konum, rota, hız ve hareket bilgilerini kontrol sisteminin etki edebileceği güncelleme hızlarında bir konumlandırma sisteminde birleştirir. OEM'ler ve sistem entegratörleri için, bu teknolojilerin birlikte nasıl çalıştığını anlamak, doğru donanımı seçmenin ilk adımıdır.
Otonom Araçlar Neden Standart GPS'ten Daha Fazlasına Ihtiyaç Duyuyor
Standart tüketici sınıfı GNSS, bir konumu metre düzeyinde doğrulukla bildirir. Otonom bir platform için bu nadiren yeterli olur. Sınırlamalar gerçek ortamlarda hızla ortaya çıkar:
- Binalar uydu sinyallerini yansıtır veÇok Yol Hatalarıbildirilen konumu birkaç metre değiştirir.
- Ağaçlar, köprüler ve diğer engeller uydu sinyallerini engeller ve sabiti zayıflatır.
- Tüneller ve otopark yapıları, kısa süreli olsa da tam GNSS kesintilerine neden olur.
- Kentsel kanyonlar, gökyüzü nominal olarak görünürken bile dengesiz, zıplama pozisyonları oluşturabilir.
- Otonom bir araçBaşlık bilgileri, sadece enlem ve boylam değil — nerede olduğunuzu bilmek, nereye işaret ettiğini bilmek ile aynı şey değildir.
Bu etkilerin şiddeti çevreye göre değişir. Yoğun kentsel alanlarda, çoklu yol ve tıkanıklık hata bütçesini kontrol edebilir; bu durum bir vaka çalışmasında gösterilmiştirKentsel Kanyonlarda otonom araç navigasyonu. Bu yüzden otonom platformlar, tek bir konumlandırma kaynağına güvenmek yerine yüksek hassasiyetli GNSS'yi yönlendirme sensörleri ve ataletsel navigasyon ile birleştirir.
Santimetre Seviyesinde Araç Konumlandırması için RTK GNSS
Gerçek Zamanlı Kinematik (RTK) konumlandırma, uydu ölçümlerindeki ortak hataları kaldırmak için bir baz istasyonundan veya düzeltme ağından gelen düzeltme verilerini kullanır. Sonuç olarak, bir aracın yapabileceklerini değiştiren santimetre seviyesinde konumlandırma hassasiyeti ortaya çıkar:
- Yüksek hassasiyetli yol takibi.Bir araç, önceden tanımlanmış bir rotayı desimetre veya santimetre seviyesinde tekrarlanabilirlikle takip edebilir.
- Tekrarlanabilir konumlandırma.Aynı hatta veya noktaya geri dönmesi gereken işlemler — örneğin bir tarlada çalışan bir traktör gibi — koşu ardına tekrarlanabilir.
- Şerit seviyesinde operasyon.Otomatik araçlar şeritleri ayırt edebilir ve tutarlı bir yan pozisyon tutabilir.
RTK, özellikle otonom traktörler, mobil robotlar ve önceden belirlenmiş güzergahları takip eden otomatik araçlar için değerlidir. Düzeltme motoru ve RF ön kısmı genellikle JUMPSTAR gibi donanımlarla sağlanır.yüksek hassasiyetli RTK modülleri, düzeltme kaynağı seçimi — baz istasyonu, ağ RTK veya PPK — ise konuşlandırma alanına bağlıdır, bu da tartışma aşamasında tartışıldığı gibi.RTK ve PPK düzeltme yöntemleri. Sınırlamayı açıkça belirtmekte fayda var: RTK'nin güvenilir bir düzeltme bağlantısı ve makul gökyüzü görüşü gerekiyor, bu yüzden her ortamda tek başına sürekli santim seviyesinde doğruluğu garanti edemez.
Doğru Yön için Çift Antenli GNSS
Otonom bir aracın aynı anda iki soruya cevap vermesi gerekir:NeredeyimveHangi yöne bakıyorum. Pozisyon ilkine cevap verir; Heading ikinci soruya cevap verir. Tek bir GNSS anten konumu belirler, ancakçift antenli GNSSKonfigürasyon, iki anten arasındaki baz çizgisini ölçür ve doğrudan taşıyıcı faz gözlemlerinden yön türetir.
Çift antenli yönlendirme, otonom platformlar için pratik avantajlar sunar:
- Tekerlek ve jiroskop tabanlı tahminlerin sürüklendiği duraklarda veya çok düşük hızda bile doğru yön.
- Motorlar, piller ve çelik yapılar tarafından rahatsız edilen manyetik sensörlere olan bağımlılığın azalması.
- Direksiyon, yol planlaması ve engellerden kaçınma için daha güvenilir araç yönelimi.
- Sensör füzyonu ile atalet verisi destekleyen kararlı bir referans.
Otonom yönlendirme ve navigasyon için, çift antenli GNSS, RTK konumlandırmasına güçlü bir tamamlayıcıdır. JUMPSTAR teklifleriçift antenli GNSS kartlarıbu rol için; Platformun güvenilir bir yön gerektirmesi varsa, ikinci bir anten genellikle manyetometreden daha iyi bir yatırımdır.
Navigasyon Sürekliliği için GNSS + IMU
GNSS açık gökyüzünde ne kadar iyi çalışsa da, sinyaller bazı durumlarda zayıf hale gelir veya erişilmez hale gelir: tüneller, park yapıları, yoğun kentsel alanlar, ağaçlarla kaplı yollar, binalar ve endüstriyel ortamlar. Otonom bir araç için iki saniyelik bir kesinti şerit pozisyonunu kaybetmeye yetebilir; On saniyelik bir kesinti görevi durdurabilir.
GNSS'yi ataletsel ölçüm birimi (IMU) ile birleştirmek — bazen buna denirGNSS/INSveyaölü hesaplaşma— kısa GNSS kesintileri sırasında sistemin konum, yön ve hız tahminleri üretmeye devam etmesini sağlar. IMU, ivmeyi ve açısal hızı ölçür; Füzyon motoru, uydular geri dönene kadar son iyi sabiti ileriye yayar. JUMPSTAR'ın web sitesi, otonom araçlar ve mobil platformlar için RTK düzeltme verilerinin IMU verileriyle birleştirilmesini ve daha geniş konuyu ayrıntılı olarak tanımlıyor:GNSS reddedilen ortamlarda IMU sensör füzyonuTakasları ayrıntılı olarak açıklıyor.
Bir nokta net olmalı: ölü hesaplaşma köprülerikısakesintiler olur ancak uzun süren kesintiler sırasında biriken hatayı ortadan kaldıramaz. Doğru beklenti, bir tünel veya ağaç hattı boyunca sürekliliktir — tamamen GNSS tarafından reddedilen bir durumda bağışıklık değil.
Otonom Araçlar ve Akıllı Ulaşım için GNSS Çözümleri
Aynı temel teknolojiler, uygulama alanları arasında farklı şekilde uygulanır. Gereksinimlerin sistem seçimlerine nasıl dönüştüğünü birkaç senaryo göstermektedir:
Otonom Mobil Robotlar.Depo ve dış mekan AMR'leri doğru konumlandırma, rota takib, yön bilgisi ve gerçek zamanlı navigasyon gerektirir. Yapılandırılmış ama yoğun bir depoda, ölü hesaplaşma ile RTK, uyduların kısmen engellendiği raf koridorlarında robotları hareket ettiriyor. Otonom robotlar için GNSS genellikle kompakt bir modülü IMU ve odometri ile eşleştirir.
Otonom Çim Biçme Makineleri.Bir çim biçme makinesi kesin sınırlar tutmalı, tekrarlanabilir yollar takip etmeli ve engellerin etrafından dolaşmalıdır. Metreden santimetreye kadar konumlandırma, baş ve engel kaçınma ile birleşince, güvenli sınır çalışması ve geniş alanların verimli kapsama almasını sağlar.
Otonom Tarım Araçları.Otomatik direksiyon, sıra takip ve tekrarlanabilir saha operasyonları RTK düzeyinde doğruluğa dayanır. Kazanç ölçülebilir: geçişler arasında azalan örtüşme, tutarlı satır aralığı ve sonraki işlemlerde aynı hatta geri dönme imkanı.
Akıllı Ulaşım Sistemleri.Akıllı ulaşım sistemleri, araç takibi, filo yönetimi, navigasyon, araç koordinasyonu ve altyapı hizmetleri için konumlandırma kullanır. Buradaki gereksinimler genellikle saha robotiklerinden daha az zorlayıcıdır — metre altı doğruluk ve güvenilir güncellemeler, santimetre seviyesinde tekrarlanabilirlikten daha önemlidir — ancak süreklilik ve iletişim arayüzleri kritik öneme sahiptir.
GNSS çözümü seçerken neleri göz önünde bulundurmalısınız?
Otonom bir platform için GNSS konumlandırma sistemi seçmek, sekiz noktadan oluşan pratik bir kontrol listesine dayanır:
- Konumlandırma doğruluğu.Uygulamanın metre seviyesinde, metre altı veya santimetre seviyesinde doğruluk mu gerektirdiğini belirleyin — bu tek karar tüm mimariyi yönlendirir.
- Yönlendirme doğruluğu.Otonom direksiyon ve araç yönlendirmesi için gereklidir. Tek bir anten artı manyetometrenin yeterli olup olmadığını veya çift antenli GNSS'nin gerekli olup olmadığını düşünün.
- Takımyıldız ve frekans desteği.Çok takımyıldızı ve çoklu frekans alımı erişilebilirliği ve dayanıklılığı artırır, özellikleL1/L2/L5 frekans bantlarıve engelli ortamlar.
- RTK düzeltme desteği.Alıcının bölgenizde ve uygulamanızda kullanılan düzeltme formatını — RTCM, ağ RTK veya PPP-RTK — işleyip işleyemeyeceğini kontrol edin.
- IMU / ölü hesaplaşma.Geçici GNSS tıkanıklığı beklendiğinde — tüneller, otoparklar, ağaç örtüleri veya sanayi salonları — önemlidir.
- Parazit önleme yeteneği.Elektromanyetik girişim ve çok yol etkileri olan ortamları ele alın; alıcı dayanıklılığı gerçek dünya performansını belirler.
- İletişim arayüzleri.CAN, UART, RS232, RS485, Ethernet veya kablosuz seçenekler araç kontrol sistemi ve entegrasyon mimarisiyle uyumlu olmalıdır.
- Mekanik ve çevresel gereksinimler.Boyut, güç tüketimi, çalışma sıcaklığı, su geçirmezlik ve titreşim direnci, hangi donanımın kullanılabileceğini etkiler.
JUMPSTAR Otonom Navigasyon Uygulamalarını Nasıl Destekler
JUMPSTAR, otonom sistemler ve robotik için konumlandırma donanımı sağlayan bir GNSS teknoloji üreticisidir. Otonom sistem portföyü arasında çift antenli GNSS kartları, ölü hesaplama modülleri, RTK konumlandırma çözümleri yer alıyor,GNSS/INS navigasyon çözümlerive araç ile filo konumlandırma terminalleri,GNSS modülleri, OEM kartları ve RTK alıcılarıürün yelpazesinde. Şirketin başvuru sayfaları, otonom mobil robotlar, çim biçme makineleri ve akıllı ulaşım sistemlerini desteklenen senaryolar olarak tanımlıyor.
Teknik bir referans olarak,X27resmi ürün sayfasında otonom sürüş kontrol sistemleri, insansız araçlar ve robotlar için geçerli olarak listelenmiştir. Mesele bir spesifikasyon karşılaştırması değil, bir desen: bu uygulamalara isimler veren bir tedarikçi, anten yerleşimi ve başlık tabanından düzeltme kaynağı ve entegrasyon arayüzlerine kadar tüm zinciri tartışabilmelidir.
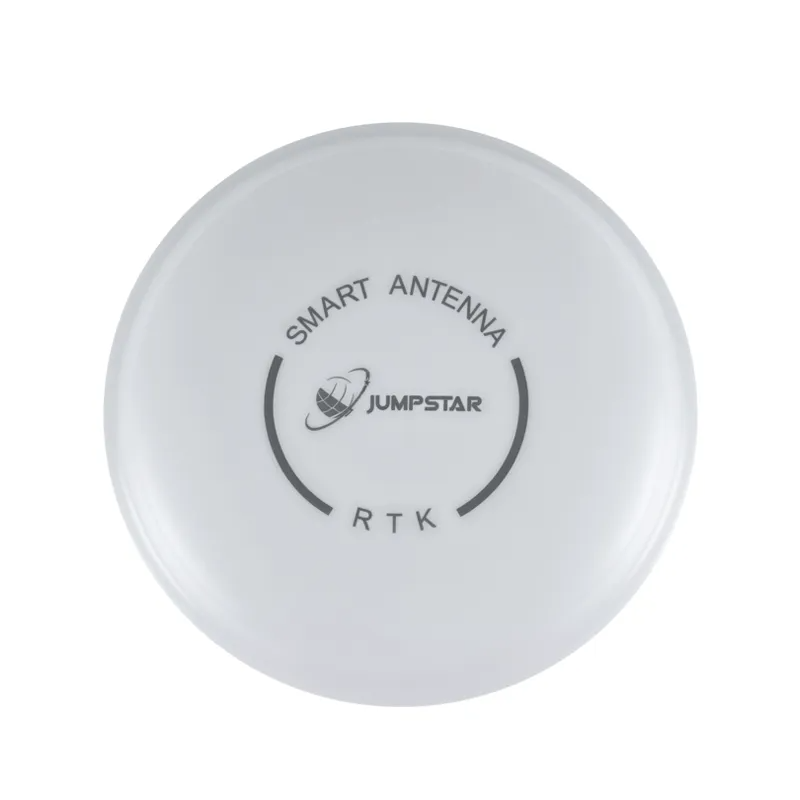
JGNSS X27 GNSS anten, otonom sürüş, insansız araçlar ve robotik uygulamalar için tasarlanmıştır.
Otonom Hareket İçin Konumlandırma Sistemi İnşaat Etmek
Otonom araçlar, temel GPS koordinatlarından fazlasını sağlayan konumlandırma sistemlerine ihtiyaç duyar. PratikOtonom araçlar için GNSS çözümleriçoklu takımyıldızlı GNSS, RTK, çift anten yönü, IMU/ölü hesap ve güvenilir iletişim birleştirir — ve uygun yapılandırma araç türüne, gerekli doğruluk, çalışma ortamı, beklenen GNSS tıkanıklığı ve entegrasyon gereksinimlerine bağlıdır. Bir depo AMR, bir saha robotu ve bir yol aracı aynı teknolojilerin farklı kombinasyonlarını kullanır.
Otonom bir araç, mobil robot veya akıllı ulaşım sistemi geliştiriyorsanız, GNSS konumlandırma ve entegrasyon gereksinimleriniz hakkında görüşmek için JUMPSTAR ile iletişime geçin.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


