












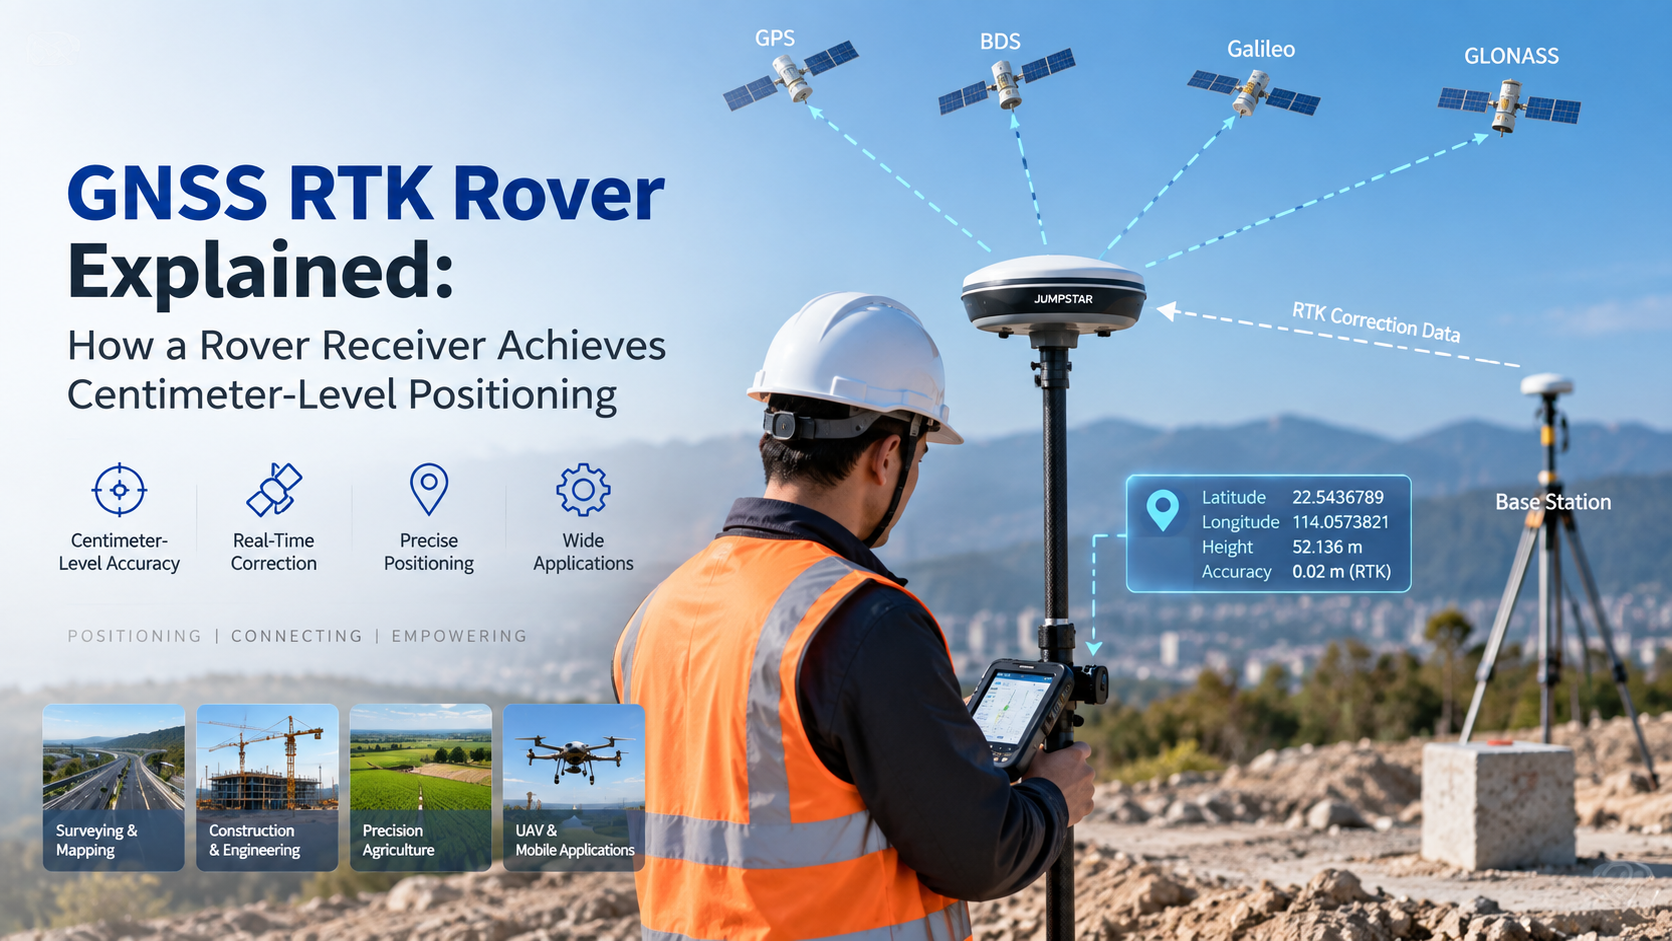
RTK gezgin, kendi GNSS gözlemlerini düzeltme verileriyle birleştirerek yüksek hassasiyetli bir konum hesaplayan alan alıcısıdır. Tipik bir RTK kurulumunda, bir baz istasyonu veya düzeltme hizmeti düzeltme verisini sağlar ve bir veya daha fazla gezici alıcısı bunu sahada kullanır. Bu makale, bir GNSS RTK gezgininin nasıl çalıştığını, sabit bir çözümün ne anlama geldiğini ve bir çözüm seçerken nelerin dikkate alınması gerektiğini açıklar.
GNSS RTK rover nedir?
Bir gnss RTK gezgini, RTK konumlandırma sistemindeki mobil alıcıdır. GNSS uydu sinyallerini takip eder, bir baz istasyonundan veya düzeltme hizmetinden düzeltme verilerini alır ve her iki girdiyi birlikte işleyerek konumlandırma çözümünü üretir.
Bir gezgin, sadece daha iyi isabetli standart bir alıcı değildir. Tanımlayıcı rolü, sistemin hareketli ucu olarak çalışırken RTK düzeltme işlemlerine katılmaktır. Tipik bir mimaride, temel veya düzeltme kaynağı ile gezici birlikte çalışır: statik taraf bilinen konum sinyallerini gözlemler ve gezici bu bilgiyi saha operasyonu sırasında kendi ölçümlerine uygular.
RTK Rover Nasıl Çalışır?
Uydulardan kesin bir konuma geçiş akışı şöyle görünüyor:
GNSS uyduları → Baz İstasyonu / Düzeltme Hizmeti → RTK Düzeltme Verileri → Rover Alıcısı → RTK İşleme → Yüksek Hassasiyetli Konum → Sabit Çözüm
Pratikte gezgin beş adım gerçekleştirir:
- GNSS uydu sinyallerini alır ve taşıyıcı faz ile sahte menzil gözlemlerini kaydeder.
- Düzeltme verilerini bir baz istasyonundan veya düzeltme hizmetinden alır.
- Kendi gözlemlerini düzeltme verileriyle birleştirir.
- Koşullar izin verdiğinde taşıyıcı-faz belirsizliklerini çözer.
- Mevcut pozisyon için RTK çözümü çıkarıyor.
Kavramı anlamak için karmaşık bir matematik gerekmez: gezginin hassasiyeti, gerçek zamanlı olarak kendi taşıyıcı-faz ölçümlerine karşı fark düzeltmelerini işlemekten gelir.
RTK sabit çözümü nedir?
Bir RTK alıcısı genellikle sabit bir çözüm veya float çözüm bildirir. Sabit bir çözüm genellikle taşıyıcı-faz belirsizliklerinin başarıyla çözüldüğünü gösterir; Float çözümü, henüz tam olarak tamir edilmemiş demektir.
Sabit çözüm önemlidir çünkü RTK'nın en yüksek hassasiyetli çıktısını sunduğu moddur; bu yüzden ölçüm ve haritalama iş akışları noktaların kaydedilmesinden önce düzeltmeyi bekler. Ancak, sabit bir durum her ortamda aynı doğruluğu garanti etmez. Gerçek konumlandırma performansı, uydu görünürlüğü, düzeltme kalitesi, baz uzunluğu, çok yol, anten, alıcı ve saha koşullarına bağlıdır.
RTK Rover ve Bağımsız GNSS Alıcısı
| Özellik | Bağımsız GNSS Alıcısı | RTK Rover |
|---|---|---|
| GNSS konumlandırması | Evet | Evet |
| Düzeltme verileri | Temel pozisyon için gerekli değil | RTK için gerekli |
| Taşıyıcı-faz RTK işleme | Uygulama bağımlısı | Evet |
| Yüksek hassasiyetli saha konumlandırması | Konumlandırma moduyla sınırlı | RTK uygulamaları için tasarlandı |
| Tipik kullanım | Genel konumlandırma | Ölçüm, haritalama ve hassas uygulamalar |
Her iki seçenek de tanım gereği "yanlış" değildir; İkisi farklı konumlandırma modlarına uyuyordu. Sahada gerçek zamanlı santim seviyesinde GNSS konumlandırması gereken projeler bir rover seçer; Genel konumlandırma görevleri hiç düzeltme işlemi gerektirmeyebilir.
RTK gezginleri nerede kullanılır?
Ölçüm ve Haritalama
Saha ölçümlerinde, gezgin operatörün taşıdığı alettir. Noktaları toplar, sınırları ölçür ve RTK çözümü sabitlendikten sonra konumları kaydederek iş akışlarını haritalandırmayı destekler.
İnşaat
İnşaat ekipleri, saha konumlandırması, yerleşim ve makine rehberliği için geziciler kullanır; tasarım koordinatlarını doğrudan çalışma alanına getirir ve daha hızlı saha ölçümü sağlar.
Hassas Tarım
Tarım ekipmanları, makine yönlendirmesi, saha konumlandırması ve sahada otonom çalışma için rover tarzı alıcılar kullanır.
İHA ve Drone
RTK gezginleriyle donatılmış drone'lar, haritalama görevleri ve navigasyon için yüksek hassasiyetle konumlandırma sağlar ve böylece yer kontrol noktalarına olan bağımlılık azalır.
Bir RTK Rover hangi düzeltme kaynaklarını kullanabilir?
Yerel Baz İstasyonu
Yerel bir GNSS baz istasyonu, yakındaki geziciler için düzeltme verisi üretebilir. Bu kurulum, projeye düzeltme kaynağı üzerinde tam kontrol sağlar ve üs ile gezgin arasında güvenilir iletişim olan siteler için iyi çalışır.
Network RTK / Düzeltme Servisi
Bir gezgin, sistem mimarisi ve iletişim kullanılabilirliğine bağlı olarak bir RTK düzeltme ağı veya hizmetinden düzeltme verisi de alabilir. NTRIP, IP ağları üzerinden GNSS düzeltme verilerini iletmek için yaygın olarak kullanılır.
Mühendisler RTK rover seçerken neleri göz önünde bulundurmalı?
- Takımyıldız ve frekans desteği:GPS, Galileo, GLONASS, BeiDou ve çok frekanslı kapasite, proje ortamına uygun olarak uyarlanmıştır.
- RTK düzeltme uyumluluğu:Yerel baz istasyonu veya ağ RTK, düzeltme veri formatları ve iletişim yöntemi.
- Doğruluk gereksinimleri:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Anten:Anten uyumluluğu, kurulum, gökyüzü görüşü ve sahadaki çok yol ortamı.
- İletişim:Rover'ın radyodan hücresel bağlantılara kadar sahada düzeltme verilerini nasıl alacağı.
- Alan entegrasyonu:Hedef platform için arayüzler, güç, muhafaza, montaj ve veri çıkışı.
JUMPSTAR RTK Rover ve GNSS Konumlandırma Çözümleri
JUMPSTAR, RTK'YA DAYANAN SAHA UYGULAMALARı IÇIN GNSS KONUMLANDıRMA ÇÖZÜMLERI SAĞLAR. Ürün hatları kapsamını kapsarRTK alıcıları ve sistemleriyüksek hassasiyetli saha konumlandırması için, entegre platformlar için GNSS modülleri veGNSS OEM kartlarıÜreticiler için kendi ekipmanlarına rover kapasitesi eklemek gerekir.
Özellikle ölçüm iş akışları için, JUMPSTAR'larRTK gezgin haritalarıgünlük ölçüm işleri için gereken alıcı, düzeltme işleme ve alan entegrasyonunu bir araya getirin.
Sonuç
RTK gezgin, GNSS gözlemlerini düzeltme verileriyle birleştirerek yüksek hassasiyetli bir konumlandırma çözümü elde eden alan alıcısıdır. Rover seçimi, GNSS yeteneği, düzeltme kaynağı, anten, iletişim ve uygulama gereksinimlerine bağlıdır. GNSS RTK gezgin araçlarını değerlendiren OEM'ler ve entegratörler için JUMPSTAR'ın RTK konumlandırma çözümleri pratik bir başlangıç noktası sunar.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


