












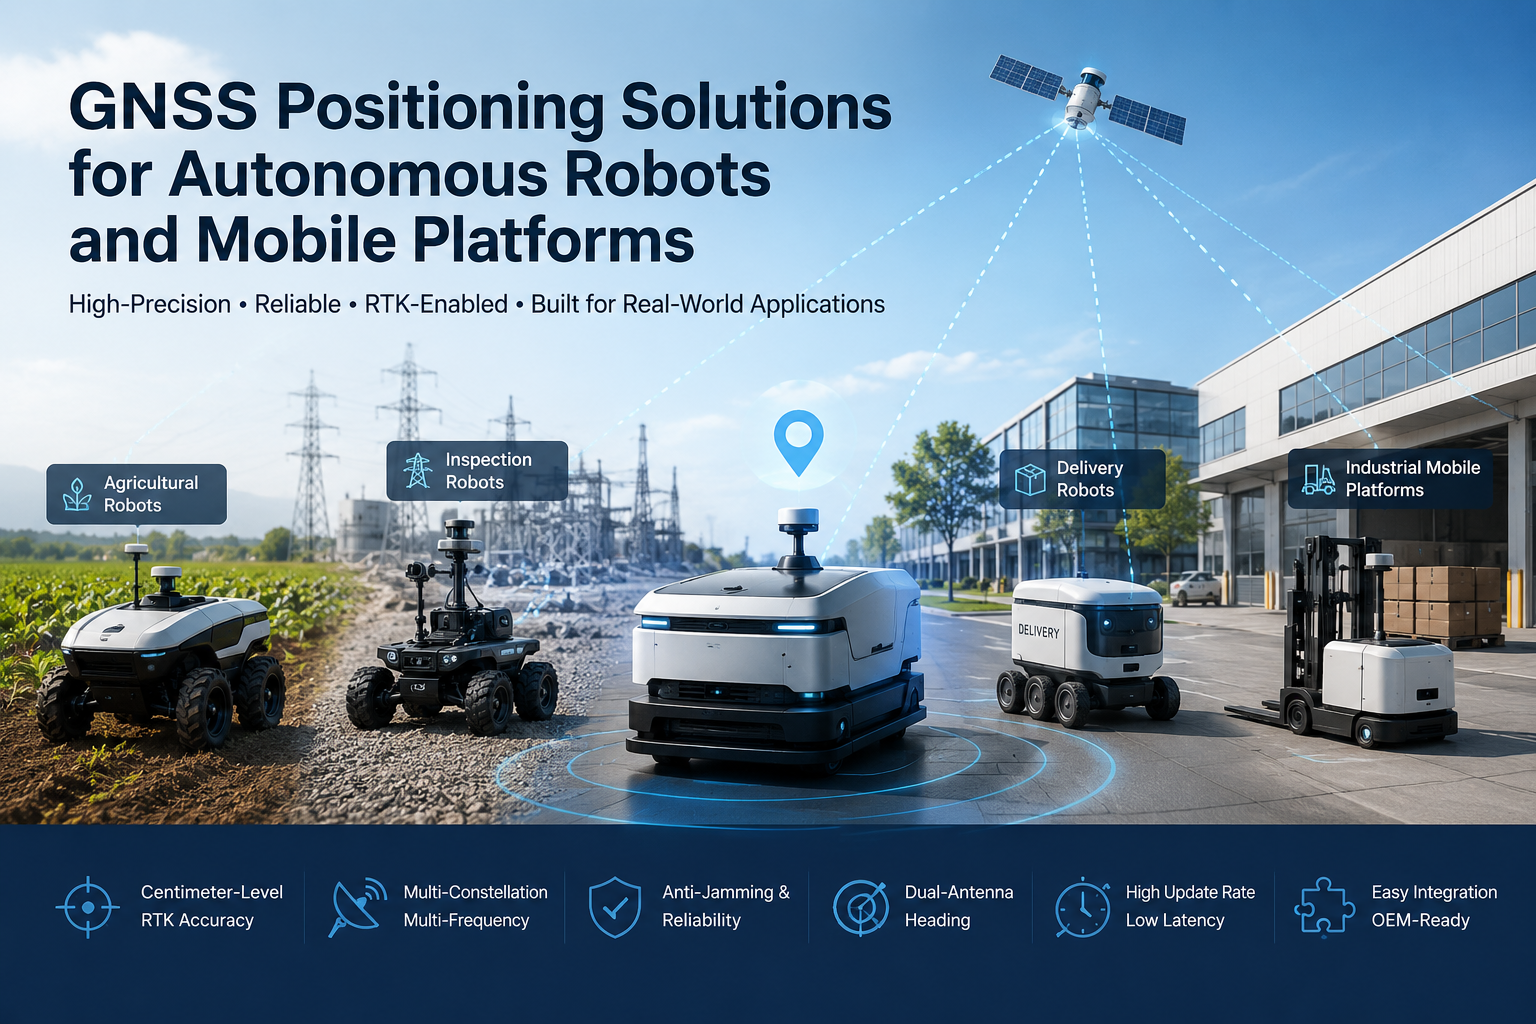
Otonom robotlar, kontrollü iç ortamların ötesine geçip, açık ve yarı dış uygulamalara geçiyor: tarlalarda çalışan tarımsal robotlar, elektrik ve boru hattı altyapısını devriye gezen denetim robotları, kampüslere ve sanayi parklarına hizmet veren teslimat robotları, otonom araçlar ve büyük dış mekanlarda çalışan endüstriyel mobil platformlar. Bir robot sabit bir çalışma alanının dışına geçer geçmez sistem sürekli olarak üç soruyu yanıtlamak zorundadır: Neredeyim? Nereye gidiyorum? Oraya nasıl taşınmalıyım?
Otonom robotlar için GNSS konumlandırması, tüm navigasyon sistemini sabitleyen mutlak coğrafi referans sağlar. Bir GNSS alıcısı, robot kontrolöre platformun küresel koordinatlarda nerede olduğunu bildirir ve uygulama daha fazlasını talep ettiğinde, RTK santim seviyesinde konumlandırma ekler — düzeltme verileri ve uygun gökyüzü görüşü sağlandığı sürece. Bu makale, GNSS ve RTK'nın otonom robot sistemlerine nasıl yer aldığını, en fazla değeri nerede sağladıklarını, IMU ve diğer sensörlerle nasıl birleştiklerini ve OEM'lerin mobil platform için GNSS modülü seçerken neleri değerlendirmeleri gerektiğini açıklıyor.
Konumlandırma Otonom Robotlar İçin Neden Kritiktir
Güvenilir konumlandırma, dış mekan otonom robotlarının temelidir. Robot kontrolcünün konum verisine ne için ihtiyaç duyduğunu düşünün:
- Doğru konum tahmini— robotun sonraki hareketleri planlamadan önce gerçek zamanlı konumunu bilmesi gerekir.
- Güzergah takip— rehberlik, püskürtme, biçme ve denetim, robotun planlı bir yolda kalmasını gerektirir, dolaşmamasını gerektirir.
- Tekrarlanabilir navigasyon— denetim, tarım ve lojistik için aynı güzergahlar tekrar tekrar uygulanır ve her sefer bir öncekiyle hizalanır.
- Coğrafi Çizim ve alan yönetimi— konum verileri, sistemin robotun yetkili çalışma alanında olduğunu doğrulamasını ve değilse yanıt vermesini sağlar.
- Filo koordinasyonu— Aynı sitede çalışan birkaç mobil platform, paylaşılan ve güvenilir konum bilgisi rotaları çözmelerine ve kapsama koordinasyonuna yardımcı olur.
GNSS'nin ne yapabileceği ve neler yapamayacağı konusunda kesin olmak önemlidir. İç mekan çalışması, yoğun örtü ve ciddi engeller sinyali tamamen bozabilir veya ortadan kaldırabilir, bu yüzden üretim robot sistemleri GNSS'yi diğer sensörlerle birleştirir. Ancak dış platformlar için GNSS, mutlak, kaymadan bağımsız bir konum referansının en pratik kaynağı olmaya devam ediyor ve bu rolü tek bir alternatif sensörle değiştirmek zordur.
GNSS Otonom Mobil Platformları Nasıl Destekler
Tipik bir robot sisteminde, GNSS donanımı navigasyon yığınına tek bir giriş olarak çalışır. Bir anten uydu sinyallerini alır, alıcı veya modül bunları işler ve konum ile hız verisini çıkarır, robot kontrolcü bu veriyi tüketir ve navigasyon sistemi bunu yol planlaması ve hareket kontrolü için kullanır. Alıcı birkaç tür bilgi verebilir:
- Pozisyon— enlem, boylam ve irtifadaki mutlak koordinatlar.
- Hız— sinyallerin Doppler kaymasından türetilmiştir; genellikle ardışık pozisyonları ayırt etmekten daha doğru ve daha düşük gecikmeli.
- Zaman— GNSS alıcıları, alt sistemler ve veri kaydını senkronize edebilen kesin zaman üretir.
- Yön— çift anten yeteneği veya entegre pusula ile alıcı platformun yönünü de bildirebilir.
Robot kontrolörü, bu verileri tekerlek odometrisi, IMU, kameralar, LiDAR gibi diğer girdilerle birleştirerek aktüatörleri çalıştıran konum tahminini oluşturur. GNSS, bu tahmini gerçek dünyaya uzun mesafeler ve uzun çalışma saatleri boyunca sabitleyen bileşendir; saf ölü hesap sensörlerinin biriktirdiği sürüklenme olmadan.
Yüksek Hassasiyetli Robot Navigasyon için RTK GNSS
Standart GNSS, basit navigasyon için yeterli olan metre düzeyinde doğruluk sağlar; bu da basit navigasyon için uygundur ancak santimetre kadar tekrarlanabilir işlemler için değildir. RTK — Real-Time Kinematic — bu farkı kapatıyor. Bir RTK alıcısı, taşıyıcı faz ölçümleri ile bir baz istasyonu veya ağ hizmetinden gelen gerçek zamanlı düzeltmeler kullanır ve sabit bir çözüm elde ettiğinde, konumunu santim seviyesinde doğrulukla bildirir.
Robotlar için RTK değeri başlık doğruluk sayısı değildir; Bu doğruluğun pratikte mümkün kıldığı şeydir: metre yerine santimetre seviyesinde konumlandırma, sıralar, rotalar ve çalışma paslarının sürekli tekrar tekrar edilmesi için tekrarlanabilirliğin artırılması ve sayaç seviyesinde navigasyonun hassas iş için kullanılamaz hale getiren kayma ve önyargının büyük ölçüde ortadan kalkmasını sağlayan konumlandırma hatalarının azalmasıdır.
Santimetre seviyesinde RTK en çok önemlidir; robotun araçları ve kararları tam konuma bağlıdır: ekipmanları ürün sıralarıyla hizalı tutması gereken hassas tarımsal robotlar, aynı varlığı veya hata konumunu tekrar ziyaret etmek zorunda olan denetim robotları, kontrollü görevleri yerine getiren otonom dış mekan ekipmanları ve sabit altyapıya yakın yüksek hassasiyetli mobil platformlar. Sonradan işlem alternatifleriyle karşılaştırma için, rehberimize bakınız:RTK vs. PPK düzeltme yöntemleri.
Otonom Robotlar İçin Platformlar Arasında GNSS Konumlandırması
Aynı konumlandırma teknolojisi, platform ve göreve bağlı olarak farklı şekiller alır:
Tarımsal Robotlar
Saha robotları, sıralar ve sınırlarla hizalanan otonom navigasyona ve sezon boyunca tekrarlanabilir rotalara ihtiyaç duyar. RTK konumlandırması burada standart tercih çünkü çalışma ortamı açık gökyüzü ve santimetre seviyesinde tekrarlanabilirlik doğrudan daha tutarlı saha operasyonlarına dönüşür.
Denetim Robotları
Denetim platformları, önceden belirlenmiş güzergahlar boyunca güç altyapısını, boru hatlarını ve dış mekan varlıklarını devriye gezer ve zamanla koşulları karşılaştırmak için aynı noktalara dönmek zorundadır. Rota tabanlı izleme, robotun her ölçümün yapıldığı yerde nerede olduğunu santimetre içinde bilmesine bağlıdır.
Teslimat ve Hizmet Robotları
Dış mekan teslimat robotları, kampüs lojistik platformları ve endüstriyel park ulaşım sistemleri, yürüyüş yolları ve iç yollarda daha uzun mesafeleri katar Güvenilir mutlak konumlandırma, robotu yol noktaları arasında planlanan rotasında tutar ve navigasyon yığınının yerel sensör hatalarından kurtarılmasına olanak tanıyan yedeklilik sağlar.
Endüstriyel Mobil Platformlar
Depo sahaları, inşaat sahaları, limanlar ve madencilik sahaları, açık ama zorlu ortamlarda çalışan büyük mobil ekipmanlara ev sahipliği yapar. Bu platformlardaki GNSS alıcıları makine konumlandırması, güzergah yönetimi ve saha farkındalığını destekler ve titreşim, toz ve aşırı sıcaklıklar altında çalışmaya devam edebilmek için dayanıklılığa ihtiyaç duyar.
GNSS + IMU ve Güvenilir Robot Navigasyonu İçin Sensör Füzyonu
Bir üretim robot navigasyon sistemi nadiren tek bir sensöre dayanır ve GNSS de istisna değildir. Pratikte, GNSS kısa aralıklar içinde hareket ve tutum sağlayan bir IMU, aracın kendi hareketini bildirimler arasında bildiren tekerlek odometrisi ve robotun çevresine yerel bir bakış sunan kameralar veya LiDAR ile birlikte çalışır.
Her sensörün güçlü ve zayıf yönleri var. GNSS, kaymayan mutlak bir konum referansı sağlar, ancak kesintiye uğrayabilir veya bozabilir. IMU bu boşlukları kısa süreliğine doldurur ama zamanla kayar. Odometri kendi içinde kapalıdır ancak hata biriktirir. Vision ve LiDAR yerel olarak üstün başarı gösterse de, uzun vadeli konum ve küresel bağlantı konusunda zorlanıyor. Sensör füzyonu bu girdileri birleştirerek robotun konumu ve yön tahmini, tek başına herhangi bir sensörün sağlayabileceğinden daha doğru ve sağlam olur. GNSS tarafından reddedilen koşullarda füzyona daha derinlemesine bakınızIMU ve sensör füzyonunun GNSS tarafından reddedilen ortamlarda rolü.
Otonom Robotlar İçin Çift Anten Yönü Neden Önemlidir
Dışarıda seyr eden bir robotun sadece nerede olduğunu değil, aynı zamanda hangi yöne baktığını da bilmesi gerekir. Tek antenli GNSS konumu bildirir ve yön başka bir yerden gelmelidir — genellikle bir pusula veya IMU. Bir pusula, açık alanlarda güvenilir olan ancak robot platformlarında yaygın olan metal yapılar, elektrik motorları ve diğer manyetik parazit kaynakları tarafından bozulabilen Dünya'nın manyetik alanını ölçür.
Çift antenli GNSS bunu farklı çözer: bilinen bir mesafede monte edilmiş iki anten arasındaki faz farkını ölçerek, alıcı platformun yönelimini doğrudan uydu sinyallerinden hesaplar. Manyetik ölçümlere bağlı olmadığı için, elektromanyetik olarak karmaşık ortamlarda daha kararlı bir yönlendirme referansı sağlayabilir. Alıcı desteklediği yerde, aynı çift antenli geometri pitch ve roll de verebilir.
Bu, otonom araçlar, mobil robotlar ve kontrol döngüleri doğru yöne bağlı olan tarım makineleri için önemlidir — örneğin, bir aleti hizalı tutmak veya titreşim altında aracı düz bir çizgide yönlendirmek. Çift antenli GNSS, IMU'nun yerine geçmez; Tamamlayıcı. Birçok sistem, GNSS yönünü IMU ile birlikte kullanır; GNSS yönü, birleşmiş tutum tahmininin kaymasını engelleyen kararlı bir referans görevi görür.
Gerçek Dünyada Robot Ortamlarında GNSS Zorlukları
Gerçek robot ortamları GNSS için nadiren ideal olur. Arıza modlarını anlamak, OEM'lerin doğru donanımı belirlemesine yardımcı olur:
- Sinyal engellenmesi— binalar, ağaçlar ve köprüler uyduları gizleyebilir ve kullanılabilir sinyal sayısını azaltabilir.
- Çok Yol— binalardan ve metal yapılardan yansıyan sinyaller doğrudan sinyalden sonra antenlere ulaşır ve ölçümü bozur.
- Elektromanyetik girişim— endüstriyel ekipmanlar, motorlar ve güç elektroniği RF ortamına gürültü enjekte edebilir.
- Dinamik hareket— hızlı hareket ve titreşim, alıcının takip döngüleri ve güncelleme hızı üzerinde daha yüksek yük getirir.
- Kentsel ve yarı açık hava koşulları— kentsel kanyonlar, kısmi gökyüzü görüşünü yansıtılan sinyallerle birleştirir ve kısmen korunaklı alanlar tam açık gökyüzü ile kapalı çalışma arasında yer alır.
Bu zorluklara mühendislik yanıtları iyi belirlenmiştir: kullanılabilir uyduları en üst düzeye çıkarmak için çoklu takımyıldız ve çoklu frekans alımı (bkz. makalemizçoklu takımyıldızlı GNSS ve L1/L2/L5 frekans bantları), girişimlere karşı ön filtrleme ve engelleme teknikleri, yansıtılan sinyalleri reddetmek için çok yollu azaltma algoritmaları, yüksek güncelleme hızları ve düşük gecikme dinamiği ile GNSS'nin tek başına sağlayamayacağı boşlukları kapatmak için sensör füzyonu gibi yöntemler.
OEM'ler GNSS Çözümünde Nelere Dikkat Etmeli?
Bir GNSS modülü veya alıcısı seçmek, teknolojiyi göreve eşleştirmek anlamına gelir. En önemli değerlendirme kriterleri:
- Konumlandırma doğruluğu— uygulamanın gerçekten ihtiyaç duyduğu doğruluk sınıfını seçin: temel navigasyon için metre seviyesi, daha dar olduğunda alt metre veya hassas çalışma için santimetre seviyesinde RTK.
- Update rate— hızlı hareket eden bir platform, kontrolcünün her zaman taze konumda olması için daha yüksek bir çıkış hızına ihtiyaç duyar; Dinamik robotikte 10 Hz ve üzeri hızlar yaygındır ve tam gereksinim ürünün gerçek spesifikasyonuna bağlıdır.
- Gecikme— bir konumun ölçülmesi ve kontrolöre teslim edilmesi arasındaki gecikme; Düşük gecikme gerçek zamanlı kontrol döngüleri için önemlidir.
- Yön hattı yeteneği— robotun yön gerektirmesi gerekiyorsa, çift anten yön desteğine sahip bir alıcı veya modül düşünün ve anten taban uzunluğuyla birlikte yön doğruluğunu değerlendirin.
- GNSS takımyıldızları— üründe bulunan GPS, BDS, GLONASS, Galileo, QZSS, NavIC ve SBAS desteğini kontrol edin; Daha fazla takımyıldız daha fazla yedeklik demektir.
- Frekans desteği— tek frekans daha basittir, çift frekans RTK güvenilirliğini artırır ve çoklu frekans dayanıklılık ekler; L1, L2 ve L5 kapsamını karşılaştırın.
- Arayüzler— elektrik arayüzlerini (UART, CAN, I2C, USB, Ethernet) robot kontrolcüsünün mevcut veri yollarına eşleştirmek.
- Boyut ve güç— küçük mobil platformlar için boyutlar, ağırlık ve güç tüketimi birinci dereceden tasarım kısıtlamalarıdır.
- Çevresel güvenilirlik— dış mekan robotları aşırı sıcaklıklarla, titreşimle, şokla, toz ve nemle karşı karşıya; ürünün çalışma alanını ve hedeflenen ortam için korumasını doğrulayın.
Doğru cevap, robotun görev profiline bağlıdır ve spesifikasyonun gerçek çalışma ortamında doğrulanması gerekir — açık bir alan, ağaç hattı, liman sahası veya sanayi alanı çok farklı davranır.
JUMPSTAR GNSS Otonom Robotlar İçin Çözümler
JUMPSTAR, yüksek hassasiyetli konumlandırma uygulamaları için GNSS modülleri, RTK alıcıları, OEM kartları, konumlandırma terminalleri ve ilgili GNSS çözümleri sunar; ürün yelpazesi laboratuvar kullanımı yerine OEM entegrasyonu için tasarlanmıştır. Ürünlerinden üçü doğrudan otonom robot ve mobil platform geliştiricilerinin ihtiyaçlarına uygundur:
TheJS-RK43-3kompakt gömülü robot ve İHA platformlarına uyum sağlayan çift bantlı (L1+L5) GNSS yüksek hassasiyetli konumlandırma modülüdür. Entegre anteni, 200 yüksek hızlı kanalı ve santim seviyesinde RTK performansı (yatay 1,0 cm + 1 ppm) yaklaşık Φ48 × 43,2 mm × 37 mm boyutlarında ve 23,2 g'in altında bir pakette sunulur ve 5,0 V'da ortalama çalışma akımı 58 mA'dır. Boyut ve gücün dar olduğu küçük platformlar için robot sistemlerine, tarım ekipmanlarına ve İHA navigasyonuna entegre edilebilir ve hem gezgin hem de baz istasyonu çalışmasını destekler.
Robotun hem yönünü hem de konumunu bilmesi gerekirse,JS-SK43H-AHkompakt çok bantlı bir RTK konumlandırma ve yönlendirme akıllı anten modülüdür. 789 donanım kanalını takip eder, 0,6 cm + 0,5 ppm RTK doğruluğuna ulaşır ve çift antenli tasarımı 0,03°'ye kadar ultra kısa baz çizgi yönü sağlar. 10 ms (%99,9) altındaki sinyal gecikmesi yüksek dinamik platformlara uygundur ve AIM+, LOCK+, IONO+ ve APME+ parazit ile sahteciliği azaltma teknolojileri, karmaşık elektromanyetik ortamlarda istikrarlı konumlandırmayı korumaya yardımcı olur.
En hızlı pozisyon güncellemelerine ihtiyaç duyan yüksek dinamik platformlar için,JS-X6S448 donanım kanalı ve 100 Hz güncelleme hızına sahip, 10 ms'in altında gecikmeye sahip çok bantlı, çok takımyıldızlı bir GNSS alıcısıdır. Tek antenli (konumlandırma) ve çift antenli (konumlandırma ile birlikte yönlendirme ve duruş) versiyonlarında mevcuttur ve AIM+, LOCK+, APME+, IONO+ ve RAIM+ parazit korumasını zengin arayüzlerle birleştirir — üç UART, Type-C USB ve bir Ethernet portu — ve ana akım açık kaynak otopilotlarla uyumluluğu sağlar.
JUMPSTAR'ın modüller, alıcılar ve antenlerden oluşan tam yelpazesi şuJUMPSTAR ürünler sayfası.
Otonom Robotlar İçin GNSS Konumlandırma Sistemi Tasarımı
GNSS alıcısı veya modülü, daha büyük bir zincirin tek halkasıdır ve sistem sadece en zayıf halkası kadar iyi performans gösterir. Bir robot platformu için tam bir GNSS tabanlı konumlandırma sistemi genellikle şunları içerir:
- GNSS alıcı veya modülü— konum, hız ve isteğe bağlı olarak yönlendirme üreten konumlandırma motoru.
- GNSS antenası— frekans bantları ve çok yol ortamı için seçilmiş; Platformdaki anten yerleşimi, alıcı kadar önemlidir.
- RTK düzeltme verileri— santim seviyesinde doğruluk gerektiğinde RTCM düzeltmeleri sağlayan bir baz istasyonu veya ağ hizmeti.
- Robot kontrolcü— konumlandırma verilerini tüketen ve navigasyon mantığını çalıştıran bilgisayar.
- Sensör füzyonu— GNSS'yi IMU, odometri ve diğer sensörlerle birleştirerek süreklilik ve dayanıklılık sağlanıyor.
- Navigasyon ve hareket kontrolü— sigortalı konum ve gidiştiyi direksiyon ve sürüş komutlarına dönüştüren algoritmalar.
Bu sistemin gerçek dünya performansı, alıcının teknik özelliklerinden daha fazlasına bağlıdır: anten kurulumu ve gökyüzü görünümü, düzeltme veri kalitesi, uydu görünürlüğü, RF ortamı, kontrolcü mimarisi, füzyon algoritması ve yazılım yığını katkıda bulunur. GNSS alt sistemini robotun mühendislik ürünü parçası olarak — anten, düzeltmeler ve yazılımla birlikte tanımlanmış, entegre edilmiş ve doğrulanmış — bir OEM, tasarımın sonunda şasiye alıcı takan bir OEM'e göre çok daha güvenilir navigasyon sağlar.
Sonuç
GNSS, otonom robotlar ve mobil platformlar için temel bir mutlak konumlandırma referansı sağlarken, otonom robotlar için GNSS konumlandırması, dış mekan platformları inşa eden OEM'ler için temel bir teknoloji kararı haline gelmiştir. RTK, hassas ve tekrarlanabilir navigasyon gerektiren uygulamalar için hassasiyeti santimetre seviyesine kadar artırır. Platforma bağlı olarak, doğru seçim gömülü entegrasyon için kompakt bir GNSS modülü, santimetre seviyesinde iş için bir RTK alıcısı, yönün önemli olduğu çift antenli bir çözüm, dinamik kontrol için yüksek güncelleme hızlı bir alıcı veya zorlu ortamlarda maksimum dayanıklılık için çok frekanslı bir sistem olabilir.
Uygulama hangi yöne giderse gitsin, pratik yol aynıdır: görevden konumlandırma bütçesini tanımlamak, teknolojiyi gerçek ortamda doğrulamak ve GNSS alt sistemini robotun tasarlanmış bir parçası olarak entegre etmek, sonradan düşünülen bir şey değil.
Otonom bir robot veya mobil platform mı inşa ediyorsun?
JUMPSTAR, otonom robotlar, mobil platformlar, İHA'lar ve yüksek hassasiyetli uygulamalar arasında OEM entegrasyonu için tasarlanmış GNSS modülleri, RTK alıcıları ve konumlandırma çözümleri sunmaktadır.
GNSS İhtiyaçlarınızı Görüşmek Için JUMPSTAR ile iletişime geçin.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


