












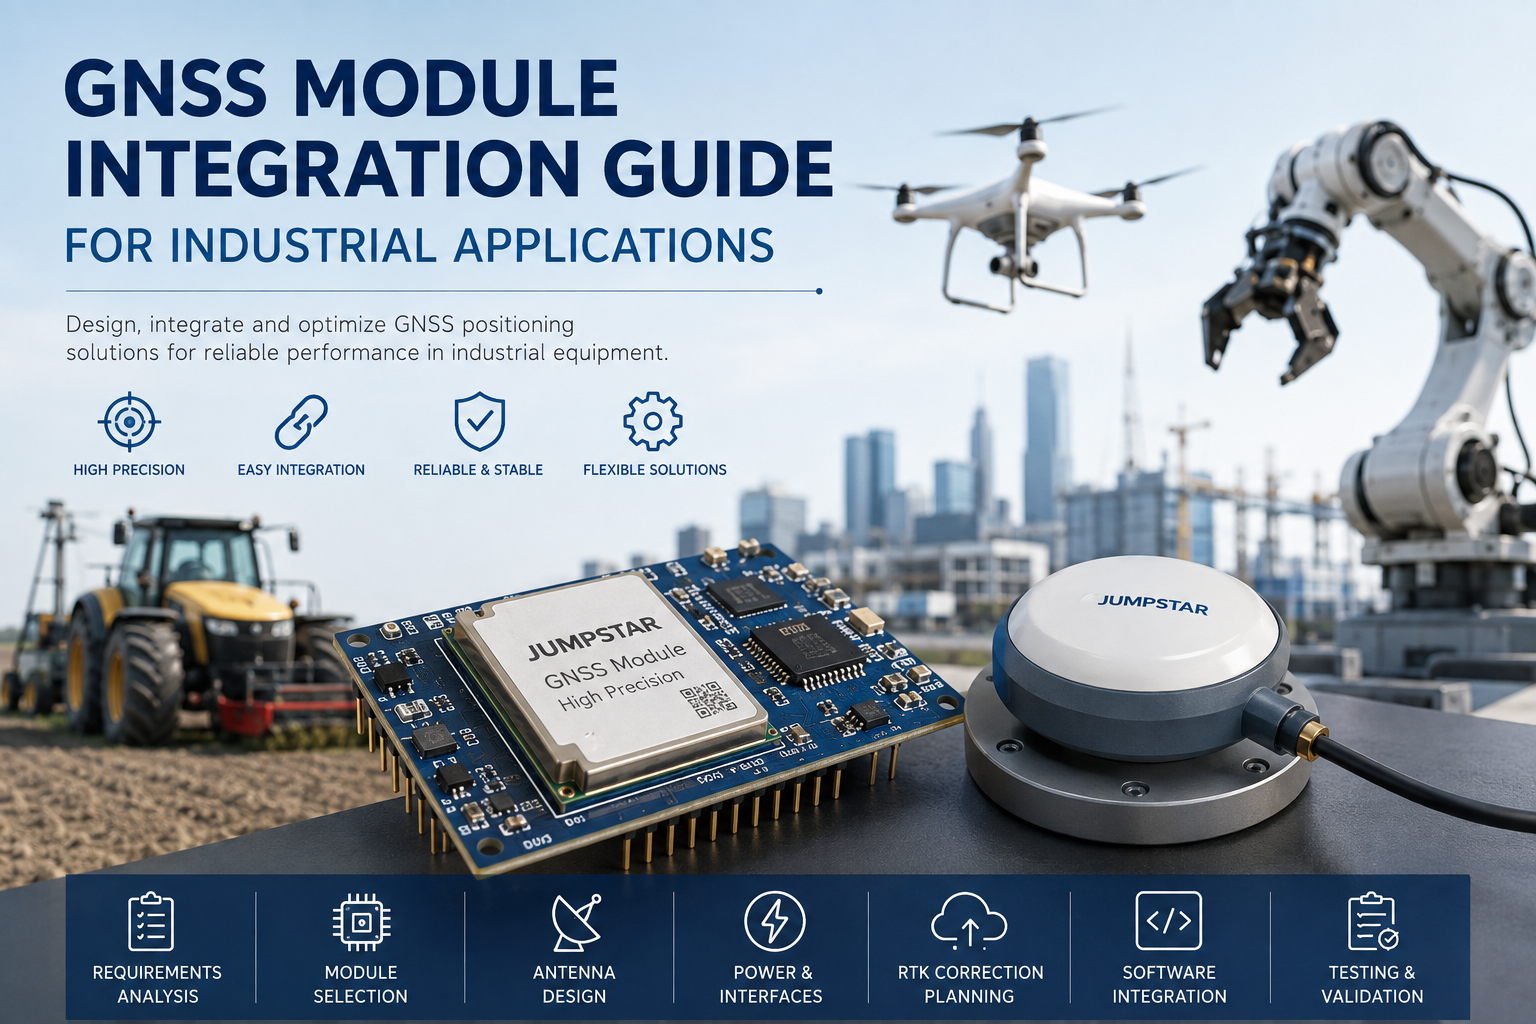
İHA'lar, otonom robotlar, tarım makineleri, ölçüm ekipmanları, endüstriyel araçlar ve mobil platformlar giderek GNSS'nin temel alt sistem olarak konumlanmasına bağımlı hale geliyor. Bir OEM için, bir GNSS modülünü entegre etmek sadece bir anten bağlamak ve koordinatları okumak meselesi değildir. Bir cihazın sahada elde ettiği performans, anten, RF düzeni, güç kaynağı, arayüzler, düzeltme verileri, yazılım ve kurulum ortamı tarafından şekillendirilir.GNSS modül entegrasyonukendi başına bir tasarım disiplinidir — ve erken yapmak, seri üretimden sonra tamir etmekten çok daha ucuzdur.
GNSS Modül Entegrasyonu Endüstriyel Ekipmanlar İçin Neden Önemlidir
Endüstriyel ekipmanlar GNSS'yi birkaç farklı şekilde kullanır:Konumlandırmacihazın gerçek zamanlı konumunu bildirmek için,Navigasyongüzergah planlamasını ve otomatik yönlendirmeyi desteklemek için,otomasyonKendi kendine gidýän araçlara, robotlara ve tarım makinelerine pozisyon girdisi beslemek,Haritalama ve veri toplamaÖlçüm ve denetim için, bazı sistemlerdeZamanlama ve senkronizasyonGNSS saatinden. Her endüstriyel cihazın santimetre seviyesinde RTK ihtiyacı yoktur. Gereksinimler, temel takip için standart GNSS'den, sub-meter konumlandırmasına, doğruluğun iş kalitesini doğrudan etkilediği uygulamalar için yüksek hassasiyetli RTK'ya kadar uzanır.
Adım 1 — Uygulama Gereksinimlerini Tanımlayın
Modülden değil, gereksinimlerden başlayın. Herhangi bir donanımı değerlendirmeden önce aşağıdakileri belgeleyin: gerekli konumlandırma doğruluğu, statik veya dinamik çalışma, iç ve dış ortam, güncelleme hızı, gecikme, boyut kısıtlamaları, güç bütçesi, gerekli arayüzler, anten konfigürasyonu, düzeltme veri ihtiyaçları ve çalışma sıcaklığı aralığı.
Farklı platformlar bu faktörleri farklı şekilde değerlendirir. AİHAgenellikle boyut, ağırlık, güç, güncelleme hızı, gecikme ve RTK yönünü önceliklendirir.Tarım makineleriRTK doğruluğunu, tekrarlanabilirliğini, stabil uydu takibi ve uzun süreli çalışmayı vurgular.Ölçüm ekipmanlarıRTK performansı, çoklu frekans ve çoklu takımyıldız desteği ve güvenilir düzeltme verisi gerektirir.Otonom robotlaren çok pozisyon sürekliliği, güncelleme hızı, yön ve sensör entegrasyonu önem veriyor.
Adım 2 — Doğru GNSS modülünü seçin
Seçim, uygulamanın gerçekten ihtiyaç duyduğu doğruluk derecesiyle başlar: standart konumlandırma, metre altı konumlandırma veya santimetre seviyesinde RTK. Constellation desteği (GPS, BDS, GLONASS, Galileo, QZSS, NavIC ve SBAS) bir bölgede kaç uydunun göründüğünü belirler, bu nedenle her modülün neyi desteklediğini resmi spesifikasyonuna göre doğrulayın. Frekans desteği yüksek hassasiyetli işler için önemlidir: çoklu frekanslı alım (örneğin L1/L2 veya L1/L5) alıcının iyonosferik hatayı tahmin edip iptal etmesini sağlar, bu da RTK başlatmasını hızlandırır ve dayanıklılığı artırır. Son olarak, güncelleme hızını ve gecikmeyi kontrol edin — İHA, robotlar ve otonom araçlar gibi dinamik platformlar düşük gecikmeli pozisyon çıkışına özellikle hassastır.
Adım 3 — GNSS Antenini Seçin ve Entegre Edin
Bir GNSS modülü ve antenleri bağımsız olarak tasarlanamaz. Modül ile anten arasındaki frekans uyumluluğu ilk kontrol olur, ardından anten kazancı, LNA performansı, kablo kaybı, konektör seçimi, yerleşim, toprak düzlemi ve RF paraziti gelir. Anten, büyük metal engellerden, yüksek frekanslı vericilerden ve motor veya yüksek güçlü elektroniklerden uzak, gökyüzünü net bir şekilde görebilecek şekilde konumlandırılmalı, dikkatli kablo yönlendirmesiyle yapılmalıdır. Kabul edilebilir fiziksel mesafe, belirli tasarıma bağlıdır, bu yüzden sabit bir kural varsaymak yerine mekanik montajın konumunu doğrulayın.
Yüksek hassasiyetli ürünlerde anten kalitesi hoş bir şey değildir: kazanç desenleri, faz merkezi kararlılığı ve çoklu yol reddi modülün işlediği ölçümleri doğrudan etkiler. Bir bankta iyi performans gösteren bir alıcı, uygun olmayan bir antenle eşleştiğinde sahada düşük performans gösterebilir. JUMPSTAR birGNSS antenleriFarklı entegrasyon gereksinimlerine uygun yama, helikal ve choke ring tasarımlarını kapsamaktadır.
Adım 4 — Güç ve Arayüz Tasarımını Düşünün
Güç ve arayüzler, endüstriyel entegrasyonun en az değerlenen kısımlarıdır. Güç tarafında, giriş voltaj aralığını, tüketimini, kaynak kararlılığını ve elektrik gürültüsünü kontrol edin — modüle yakın anahtarlama regülatörleri ve motorlar GNSS performansını düşürebilir. Arayüz tarafında, endüstriyel tasarımlarda UART, USB, Ethernet, I2C ve CAN kullanılır, ancak mevcut arayüzler bireysel modül modeline bağlıdır, bu yüzden ana tasarım kilitlenmeden önce bunları ürün dokümantasyonuna göre doğrulayın.
Adım 5 — RTK Düzeltme Verilerini Planlayın
Uygulama RTK'ya ihtiyaç duyuyorsa, donanım bitmeden önce düzeltme kaynağını planlayın. Seçenekler arasında özel bir baz istasyonu, ağ düzeltmeleri (CORS tarzı hizmetler) ve radyo, hücresel veya internet üzerinden sunulan RTCM düzeltme verileri bulunur. Nihai RTK performansı, GNSS modülü, düzeltme verileri, uygun anten ve uygun sistem entegrasyonu ile birlikte belirlenir — güçlü bir RTK modülü, güvenilmez düzeltme teslimatını veya kötü entegre RF zincirini telafi edemez. JUMPSTAR'syüksek hassasiyetli RTK modülleristandart düzeltme iş akışlarıyla eşleştirilmek üzere tasarlanmıştır.
Adım 6 — Karmaşık Çalışma Ortamlarını Düşünün
Endüstriyel ekipmanlar sinyallerin zorlandığı yerlerde çalışır: kentsel alanlar, binaların yakınında, tarım alanlarında, endüstriyel alanlarda, elektrik ekipmanlarına yakın ve yüksek titreşimli platformlarda. Üç etki baskın.Çok Yol— binalar, araçlar ve metal yapılar, antenlere ulaşmadan önce GNSS sinyallerini yansıtır.RF paraziti— cihazın kendi elektroniği ve çevresindeki radyo ekipmanları GNSS alımını bozabilir.Titreşim ve hareket— İHA'lar, robotlar ve tarım makineleri, dinamik hareketi mekanik titreşimle birleştirir. Azaltma önlemleri arasında çoklu frekans ve çoklu takımyıldız takibi, parazit ve çok yol azaltma, çift anten konumlandırması ve IMU ile sensör füzyonu yer alır.
Adım 7 — GNSS'i ana sistemle entegre edin
Bir GNSS modülü nadiren tek başına çalışır. Ürüne bağlı olarak bir uçuş kontrolörü, araç kontrolörü, endüstriyel bilgisayar, MCU, PLC, navigasyon yazılımı veya IMU ile veri alışverişi yapar. Tipik akış basittir:
Yüksek dinamikli platformlar için, GNSS'yi IMU ile birleştirmek, kısa sinyal kesintileri boyunca konum çıkışını korur ve cihaz durduğunda yön sağlar. Ancak GNSS tek başına bir navigasyon görevini tamamlamaz — konum girdisi sağlar ve ana sistem bu girdiyi rehberlik, kontrol veya veri kaydına dönüştürür.
Seri üretimden önce test ve doğrulama
Sadece modülü değil, tüm cihazı doğrulayın. Konumlandırma doğruluğunu bilinen bir referansa göre test edin, RTK başlatma hızını kontrol edin ve kararlılığı sabitleyin, ayrıca farklı ortamlarda sinyal kullanılabilirliğini ölçün. Gerçek platformda — İHA, araç, robot veya tarım makinesi — dinamik testler yapın çünkü hareket anten performansını ve çok yolu değiştirir. Cihazın kendi elektroniğinin GNSS alımını bozmadığından emin olmak için RF ortamını test edin ve çalışma aralığı genelinde sıcaklık ile güvenilirliği doğrulayın. Laboratuvar performansı ile gerçek sistem performansı her zaman aynı değildir, bu yüzden seri üretimden önce tüm makine testleri tartışma konusu değildir.
Yaygın GNSS Entegrasyon Hataları
OEM GNSS projelerinde en sık yapılan hatalar tanınabilir bir desen izler:
- Sadece doğruluğa dayalı bir modül seçmek— arayüzleri, güç, ortam ve anten uyumluluğunu göz ardı ederek "santimetre seviyesine" odaklanmak.
- Anten tasarımı göz ardı edilir— iyi bir alıcı, kötü seçilmiş veya kötü yerleştirilmiş bir antenle sahada düşük performans gösterir.
- Kötü RF düzeni— dijital devreler, güç aşamaları ve iletişim radyoları GNSS alımını engeller.
- Yetersiz düzeltme veri planlaması— güvenilir bir düzeltme kaynağı olmadan RTK sistemi asla değerlenen doğruluğu sağlamaz.
- Sadece açık gökyüzü koşullarında test— test planının hiçbir parçası olmayan kentsel, metalik veya endüstriyel ortamlarda performans düşüşleri.
OEM Entegrasyonu için JUMPSTAR GNSS Çözümleri
JUMPSTAR, bir GNSS konumlandırma sisteminin tüm yapı taşlarını sunar:GNSS modülleri, RTK modülleri,GNSS OEM kartları, alıcılar,Antenler, konumlandırma terminalleri ve OEM/ODM çözümleri. Entegrasyon ihtiyaçları doğruluk, boyut, güç, arayüz, anten ve uygulama açısından farklılık gösterdiğinden, JUMPSTAR tek beden bir modül zorlamak yerine sunumu cihaza göre uyarlar. Üç örnek bu aralığı gösterir:
JS-AD56UB8 — Standart GNSS Entegrasyonu
Yüksek hassasiyete (-167 dBm), 10 Hz güncelleme hızına ve ölçü altı hassasiyete sahip kompakt çoklu GNSS modülüdür. Küçük ayak alanı ve düşük karmaşıklığı, standart konumlandırmanın yeterli olduğu İHA'lar, elde taşınabilir cihazlar, lojistik ve otomotiv takibi için doğrudan bir tercih haline getiriyor. BakınızJS-AD56UB8tam teknik özellikler için.
JS-M6D — Çok Frekanslı RTK Entegrasyonu
Santimetre seviyesinde doğruluğa ve 96 arama kanalına sahip çok takımyıldızlı, çok frekanslı bir RTK modülü, GPS, BDS, GLONASS ve Galileo'yu destekliyor. RTK düzeltme verilerinin mevcut olduğu ve çift frekanslı takip başlatmayı hızlandırdığı hassas tarım, ölçüm ve makine kontrolü için uygundur. BakınızJS-M6Dtam teknik özellikler için.
JS-BCK43H-3 — Karmaşık Ortamlar İçin RTK + IMU
Dahili IMU, 0.2° yön doğruluğu ve 60 dB anti-parazit yeteneğine sahip çift antenli RTK modülü. Entegre ataletsel sensör, kısa süreli GNSS kesintileri boyunca pozisyon çıkışını korur; bu da onu parazit kaynaklarının yakınında çalışan drone, robotlar ve otonom platformlar için oldukça uygundur. BakınızJS-BCK43H-3tam teknik özellikler için.
Sonuç
Başarılı GNSS modül entegrasyonu, yüksek hassasiyetli bir modül seçmekten fazlasıdır. Tüm sistem — modül, anten, RF tasarımı, güç, arayüzler, düzeltme verileri, yazılım ve sistem testi — bitmiş cihazın sahada ne sağlayacağını belirler. Önce gereksinimleri tanımlayın, modülü uygulamaya uygun hale getirin, anten ve RF düzenini tasarımın bir parçası olarak ele alın ve seri üretimden önce gerçek platformda doğrulama yapın. JUMPSTAR, endüstriyel ve akıllı ekipman geliştiren üreticiler için GNSS modülleri, RTK çözümleri, OEM kartları, alıcılar, antenler ve özelleştirilmiş konumlandırma çözümleri sağlar.GNSS entegrasyon gereksinimleriniz görüşmek için JUMPSTAR ile iletişime geçin.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


