












Bir konteyner terminali, saatte hareket sayısına göre değerlendirilir. Vinç nadiren bunu sınırlandırır. Sınırı son metre — yayıcı dört köşe dökülmesine inip düşmediği, kamyonun sağ bölmede durup durmadığı, portal hangi sıranın üzerinde durduğunu bilip bilmediği.
Son metre vinç sorunu değil. Bu bir konumlandırma sorunudur ve çoğu otomasyon bütçesinin bunu hafife aldığı bir noktadır. Konteyner terminali RTK'ya böyle bakıyoruz; bir terminal aslında kendisi için ne yapabileceğini sorar.
Son Metre Neden Göründüğünden Daha Pahalıya Mal Oluyor
Standart 20 feet uzunluğunda bir kutu onlarca ton ağırlığındadır. Çalışma döngüsü sadece üç hamleden oluşuyor: kaldırma, hizalama, yere indirme. Bu hareketlerin her biri, iki nesneyin birbirine göre nerede olduğunu, birkaç santimetre kadar olduğunu bilmeye bağlıdır, ikisi de hareket ederken.
Bu bilgi eksikse, maliyet "küçük bir hata" olarak görünmez. Aynı kutuya iki kez inen bir yayıcı, sıradan geri dönmek zorunda olan bir gantri, gönderildiği bölme zaten dolu olduğu için bekleyen bir kamyon olarak görünüyor. Bunu bir vardiyayla çarpın, saatte hareket yapar, sonra geminin dönüş süresi olur. Terminaller, konumlandırma hatalarını milimetre cinsinden değil, veri verimliliğinde hisseder.
Dört Nokta Doğruluğu Kayboluyor
Bir terminal otomasyonunun "çalışıyor ama güvenilir olmadığını" söylediğinde, neden neredeyse her zaman bu dört kişiden biridir ve farklı nedenlerle arızalanırlar.
1. Yakalama: yayıcıdan köşeye atış
Buradaki tolerans affetmez çünkü hedef dört küçük atıştırma, kutu tamamı değil. Kamyonda 20 cm'ye kadar olan bir pozisyon, yayıcı için 20 cm yanlış olabilir, çünkü yayıcı iplere takılıyor ve taşıyan makineden bağımsız hareket ediyor. Portal ölçmek, yayıcı ölçmekle aynı şey değildir.
2. Seyahat: kamyon, IGV ve portal
Yatay seyahat hataları, bir araç yanlış bölmeye gönderilene kadar zararsız görünür. Bir yığma sahasında, bir bölme ayrılması küçük bir sapma değildir — bu bir yeniden tutumdur. Gantry uzun yol aynı hikaye daha büyük ölçekte yaşanır: her sırada yarım metre kayan bir makine, blokun sonunda yanlış bir sıraya birikir.
3. Kör bölge: boomun altında, yığınlar arasında
Bir rıhtım vinci bomunun altında ya da yüksek baca blokunun içinde gökyüzü manzarası çöker. Bu ara sıra bir hata değil; En çok bu pozisyona ihtiyaç duyan ekipmanın normal çalışma koşullarıdır. İşin tam olarak nerede yapıldığını "düzeltme yok" bildiren bir alıcı, ayarla kapatabileceğiniz bir alıcı sorunu değildir.
4. Plan: hangi kutu, hangisi taşınır, hangi kamyon sırada
Son arıza aslında bir koordinat değildir. Pozisyon, yön ve makine kimliği kullanılabilir bir şekilde gönderme sistemine ulaşmazsa, kontrol odası hâlâ beyaz tahta planlamaktadır. Cihazın içinde kalan konumlandırmanın hiçbir operasyonel değeri yoktur.
| Başarısızlık | Operatörün gördüğü şey | İlk kontrol edilecek şey |
|---|---|---|
| Yayıcı hizalanmaması | Kutu iki kez kaldırıldı, köşe atış hasarı | Anten, yayıcı değil, portal ölçer |
| Seyahat hatası | Yanlış bölme, ekstra yeniden tutum | Tek nokta doğruluğu yerine satır başına kayma |
| Kör bölge | Bom altında pozisyon düşüyor | Antenin monte edildiği gökyüzü görünümü |
| Plan uyumsuzluğu | Radyoda hâlâ yayın hala çalışıyor | Protokol ve güncelleme hızı platforma ulaşır |
RTK'nın Ölçmesi Gereken Konteyner Terminali Nedir
Tek bir sayı değil. Yayıcı taşıyan bir makinenin altı tane gerekir: üç eksenle konumlanma, ayrıca yönlendirme, pitch ve roll (pitch) ve roll (eğim) bulunur. Sadece konum bile makinenin nerede olduğunu gösterir. Şasinin hangi yöne döndüğünü söylemiyor ve bir kamyonda bir bölmeye geri dönmek zorunda kaldığında ya da sıraya paralel kalması gereken bir gantride ise yön düzeltme temizliği ile düzeltme arasındaki farktır.
Bu yüzden çift anten yönü, terminallerde arabadan daha önemlidir. Bilinen bir baz çizgisi ile ayrılmış iki anten, aynı uydu sinyalinin taşıyıcı fazını karşılaştırır; Temel çizgi ile uydu yönü arasındaki açı, aracın duruşunu verir. Doğruluk temel çizgiyle ölçeklenir: 1 m mesafede yön şekli yaklaşık 0.15°'dir ve baz çizgisi kısaldıkça azalır. Kısa bir baz çizgisi "ücretsiz" değildir — gidiş gürültülü göründüğünde ilk kontrol edilecek şey budur.
Kendi terminal parçamız olan A12 şu şekilde belirtilmiştir: yön (0.15/R)° ve eğim (0.25/R)°, burada R metre cinsinden baz çizgisidir. Bu formül, tek bir başlık numarasından daha faydalıdır, çünkü tasarım kısıtlamasını gizlemek yerine size söyler.
RTK'nın durduğu ve IMU'nun devraldığı yer
Her terminal otomasyon projesi sonunda aynı tartışmaya ulaşır: uydular kaybolduğunda ne olur. Dürüst cevap şu ki, RTK durur ve pozisyonu başka bir şey taşımak zorunda.
Bir IMU bunu ivme ve dönüşü entegre ederek yapar. Saniyeler boyunca mükemmel, dakikalar boyunca kötü çünkü hata zamanla büyüyor. A12'de bu şartname açıktır: sinyal kaybından sonra 3 saniye santimetre seviyesinde, 10 saniye metre seviyesinde kalın. Bu, bir boom veya yığın üzerinden bir köprü, navigasyon sistemi değil.
Yaygın hata, bu sayıları sürekli santimetre doğruluğunun garantisi olarak okumaktır. Öyle değil ve bu sınıftaki hiçbir atalet sistemi olamaz. Satın aldıkları şey sürekliliktir — sevk sistemi bir boşluk yerine makul bir konum alır, böylece araca durma emri verilmez ve ray kırılmaz.
Kimsenin Bütçe Ayırmadığı Altyapı
RTK bir diferansiyel tekniğidir, yani sistemin yarısı araçta değildir. Terminal satın alan ancak referans istasyonu satın almayan bir terminal, santimetre seviyesinde etiketli metre seviyesinde bir alıcı satın almıştır.
Üç altyapı kararı, doğruluğun gerçek bir depoyla temasa dayanıp dayanmadığına karar verir:
- Referans istasyonunun nerede durduğu.Sabit ve bilinen bir koordinata ve net bir gökyüzü görünümüne ihtiyacı var. Depo çatısına direğin yanına koymak, sahadaki her gezginin sessizce bozmasına neden olan yaygın bir kestirmedir.
- Düzeltmelerin makineye nasıl ulaştığı.Terminalin 4G ağı üzerinden NTRIP genellikle güzergahtır ve mesaj formatı RTCM 3.x olarak kullanılır. Yığınların arkasındaki kapsama delikleri bir ağ sorunu, alıcı sorunu değil ve aralıklı float çözümleri olarak ortaya çıkar.
- Antenlerin görebildiği şey.Su ve kap çeliği mükemmel reflektörlerdir. Bir blokun kenarındaki çatıya monte edilmiş anten, doğrudan sinyali ve gecikmeli yansımayı alır ve alıcı kalitesi antenin çok yönlü hatası ortadan kaldırmaz. Antenin yüksekliği ve konumu doğruluk bütçesinin bir parçasıdır.
Bu parçaların terminal operasyonlarına nasıl uyduğuna dair daha geniş bir tabloyu görmek istiyorsanız, şu genel bakışAkıllı port işlemlerinde RTK alıcılarısistem seviyesini kapsar.
Bu İşe Uygun İki Parça
Bir terminal bizden karma bir filo — rıhtım vinçleri, kantriler, IGV ve kamyonlar — donatmamızı istediğinde, genellikle çift antenli terminal ve bir ölçüm sınıfı antenden başladığımız eşleşmeden oluşur. Kağıt üzerindeki en doğru kombinasyon olduğu için değil, bu makinelerin sunduğu montaj pozisyonlarında hayatta kalan kombinasyon olduğu için.
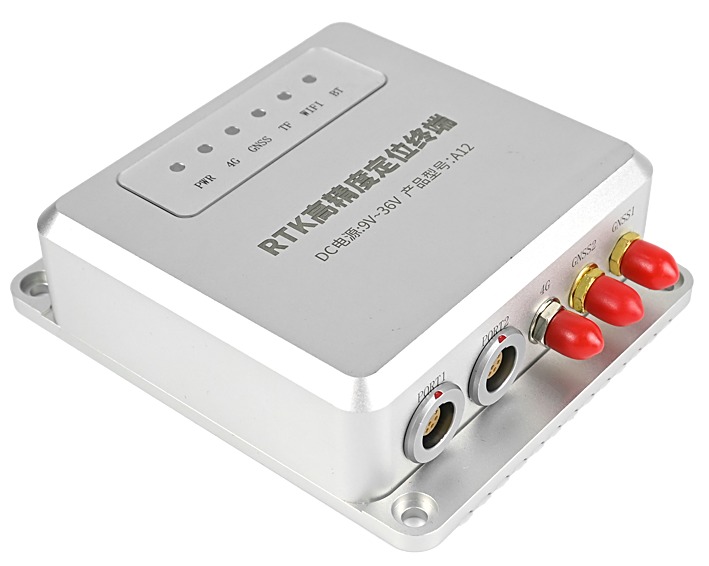
A12 — Çift Antenli RTK Terminali
- RTK 2 cm ± 1 ppm; yön (0.15/R)°
- IMU: 3 sm seviye, 10 sm seviye
- DC 9–36 V, 12 V'da ≤300 mA, IP66
- 108 × 92 × 30.5 mm, 270 g, alüminyum
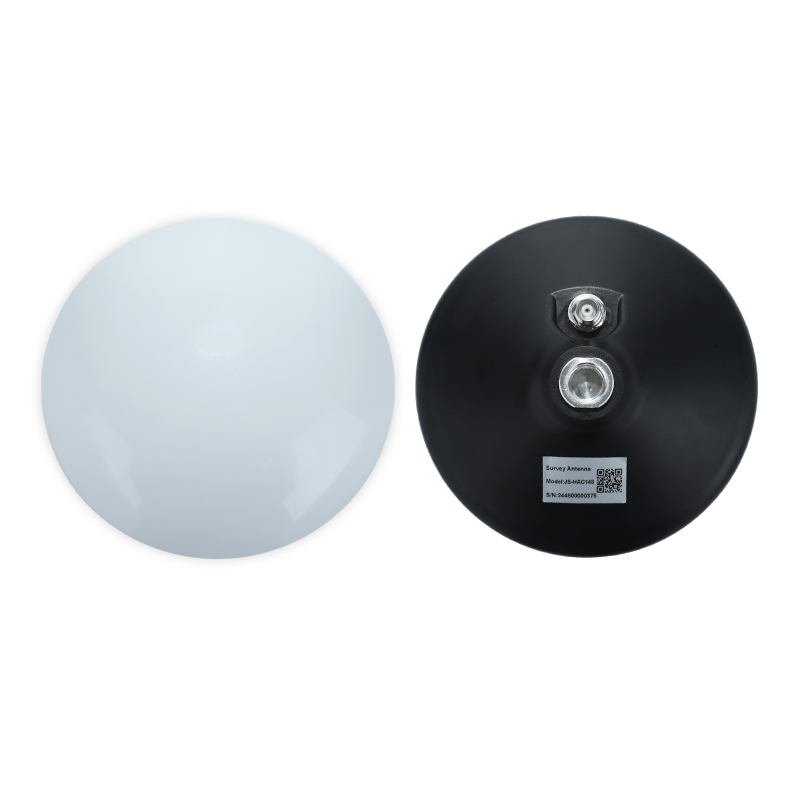
JS-HAC148A — Ölçüm Sınıfı Anten
- Faz merkezi hatası ≤2 mm
- Maksimum 4.5 dBic kazanımı; LNA 38 ± 3 dB
- Ø148 × 57.7 mm, TNC-K, manyetik taban
- IPX6, −40 ile +85 °C, ≤30 mA
Her ikisi de aynı çalışma ailesinde yer alır: terminal doğrudan araç gücünü alır ve JT/T 808-2013 üzerinden rapor verir; anten ise stabil bir faz merkezine sahip manyetik tabanlı bir ünitedir; böylece özel montaj olmadan vinç arabasına veya kamyon çatısına takılabilir. Menzilin geri kalanını da görebilirsinizaraç GNSS terminalleriveAraç ve filo antenleri.
İmzalamadan önce bunu nasıl kanıtlayacağımızı
Bir terminal, veri sayfasından konumlandırma talebini kabul etmemelidir. Gerçekten kullanacak makinelerde yapılan üç test, bir hafta içinde soruyu çözer.
- Statik saçılma, 24 saat.Makineyi park edin, konumu tam bir gün boyunca kaydedin ve dağılımı en iyi durumdan değil planlayın. Broşürdeki tek sayıyı değil, yayılmayı ve zamanla ilişkili kaymayı arıyorsunuz.
- Kör bölge zamanlaması.Makineyi bomun altından geçirin ve yüksek yığınlı bir blokta, kronometre ve bir kütük ile birlikte kullanın. Çözümün ne kadar süre dayandığını ve çıkışta hızla sabit bir çözüme dönüp dönmediğini ölç.
- Bilinen bir baz çizgisine karşı baş karşılaştırması.Makineyi ölçülü bir çizgiye koyup bildirilen yönleri birkaç yönde karşılaştırın. Hata temel değer küçüldükçe büyürse, sorun montaj kaynaktır, firmware değil.
Alıcıların En Çok Sorduğu Sorular
Kendi baz istasyonumuza mı ihtiyacımız var, yoksa CORS servisi kullanabilir miyiz?
İkisi de düzeltme makineye güvenilir şekilde ulaşırsa işe yarar. Yerel bir referans istasyonu kontrol sağlar ve abonelik yok, ama iyi bir site ve bakım gerektirir. Bir CORS servisi, donanımı kaldırır ve sahanın içindeki ağ kapsamasına bağımlılık ekler — ki tam da kapsama alanı en zayıftır.
IMU bu pozisyonu gerçekten ne kadar süre elinde tutabilir?
Dakikalar değil, saniyeler. Bu ekipman sınıfında, yaklaşık 3 saniye santimetre seviyesinde, metre seviyesinde yaklaşık 10 saniye bekleniyor. Bunu bir engel üzerinden köprü olarak ele alın ve süreci, makinenin o pencere içinde kritik bir hareket yapmasına gerek kalmayacak şekilde tasarlayın.
Zaten sahip olduğumuz antenleri koruyabilir miyiz?
Sadece kullandığınız bantları kaplarsa ve sabit bir faz merkezi varsa. Bir iletişim anteni GNSS alır ve size bir konum verir, ancak faz merkezi sıcaklık ve montajla değişir, ki bu da santimetre çalışmaları için önemli olan kısımdır.
Hizmet şartlarımıza veya gönderme platformumuza bağlanacak mı?
Bu, doğruluğa değil, arayüze bağlı. JT/T 808-2013 konuşan ve RS232 veya CAN açıklayan bir cihaz genellikle platformu değiştirmeden entegre edilebilir; platform, RTK'nın konteyner terminali olup olmadığını belirleyen bölümdür. Protokol belgesini pilottan önce isteyin, sonrasında değil.
Terminal filosunu donatmak mı?
Makineleri, montaj pozisyonlarını ve sevkiyat sisteminizin veriyi nasıl aldığını bize anlatın. RTK'nın nerede duracağını ve nerede tutmayacağını size söyleyeceğiz — makinede farklı bir sensörün olması gereken durumlar dahil.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


